机器人开发

homietele.github.io
HOMIEtele是一款专注于人形机器人遥操作的开源技术服务平台,核心定位为研究人员、机器人开发团队提供集动作捕捉、远程控制、仿真训练于一体的技术支持体系。平台集成实时人体运动捕捉模块,可将人体肢体动作快速映射至人形机器人关节;内置强化学习训练框架,支持用户自定义训练场景完成机器人行走、操作等任务的模型迭代;提供多端适配的遥操作接口,满足不同硬件环境下的远程控制需求。目标用户覆盖机器人领域研发人员、高校相关专业师生、人形机器人开发团队、人工智能算法研究员等,可应用于人形机器人动作开发、远程作业场景验证、强化学习算法落地测试、机器人教学演示等多个场景。
tnoinkwms.github.io
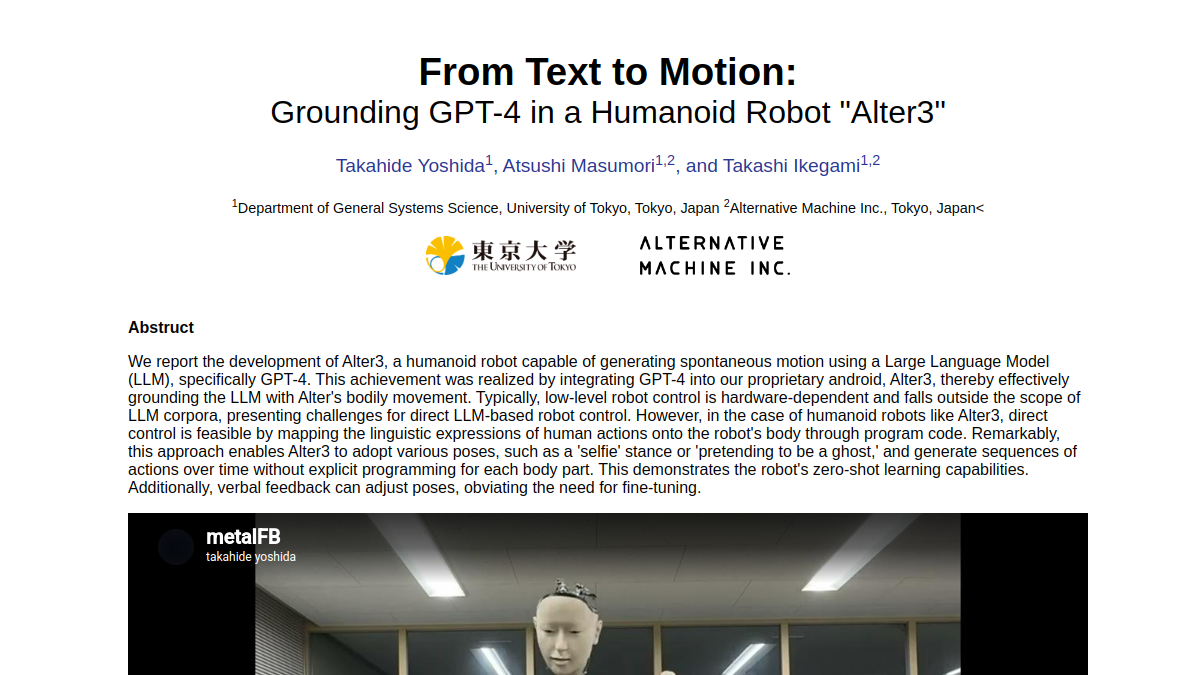
Alter3是一款基于GPT-4的拟人机器人技术展示平台,核心定位是探索语言驱动的具身智能交互方案。平台支持自然语言指令生成人体动作、零次学习适配新动作场景、面部表情与肢体动作协同生成三大核心功能,面向机器人研发人员、人机交互研究者、AI技术爱好者等群体,可应用于机器人动作开发测试、具身智能学术研究、智能交互场景原型验证等场景,帮助用户探索语言与身体运动结合的人机交互新路径。
rekep-robot.github.io
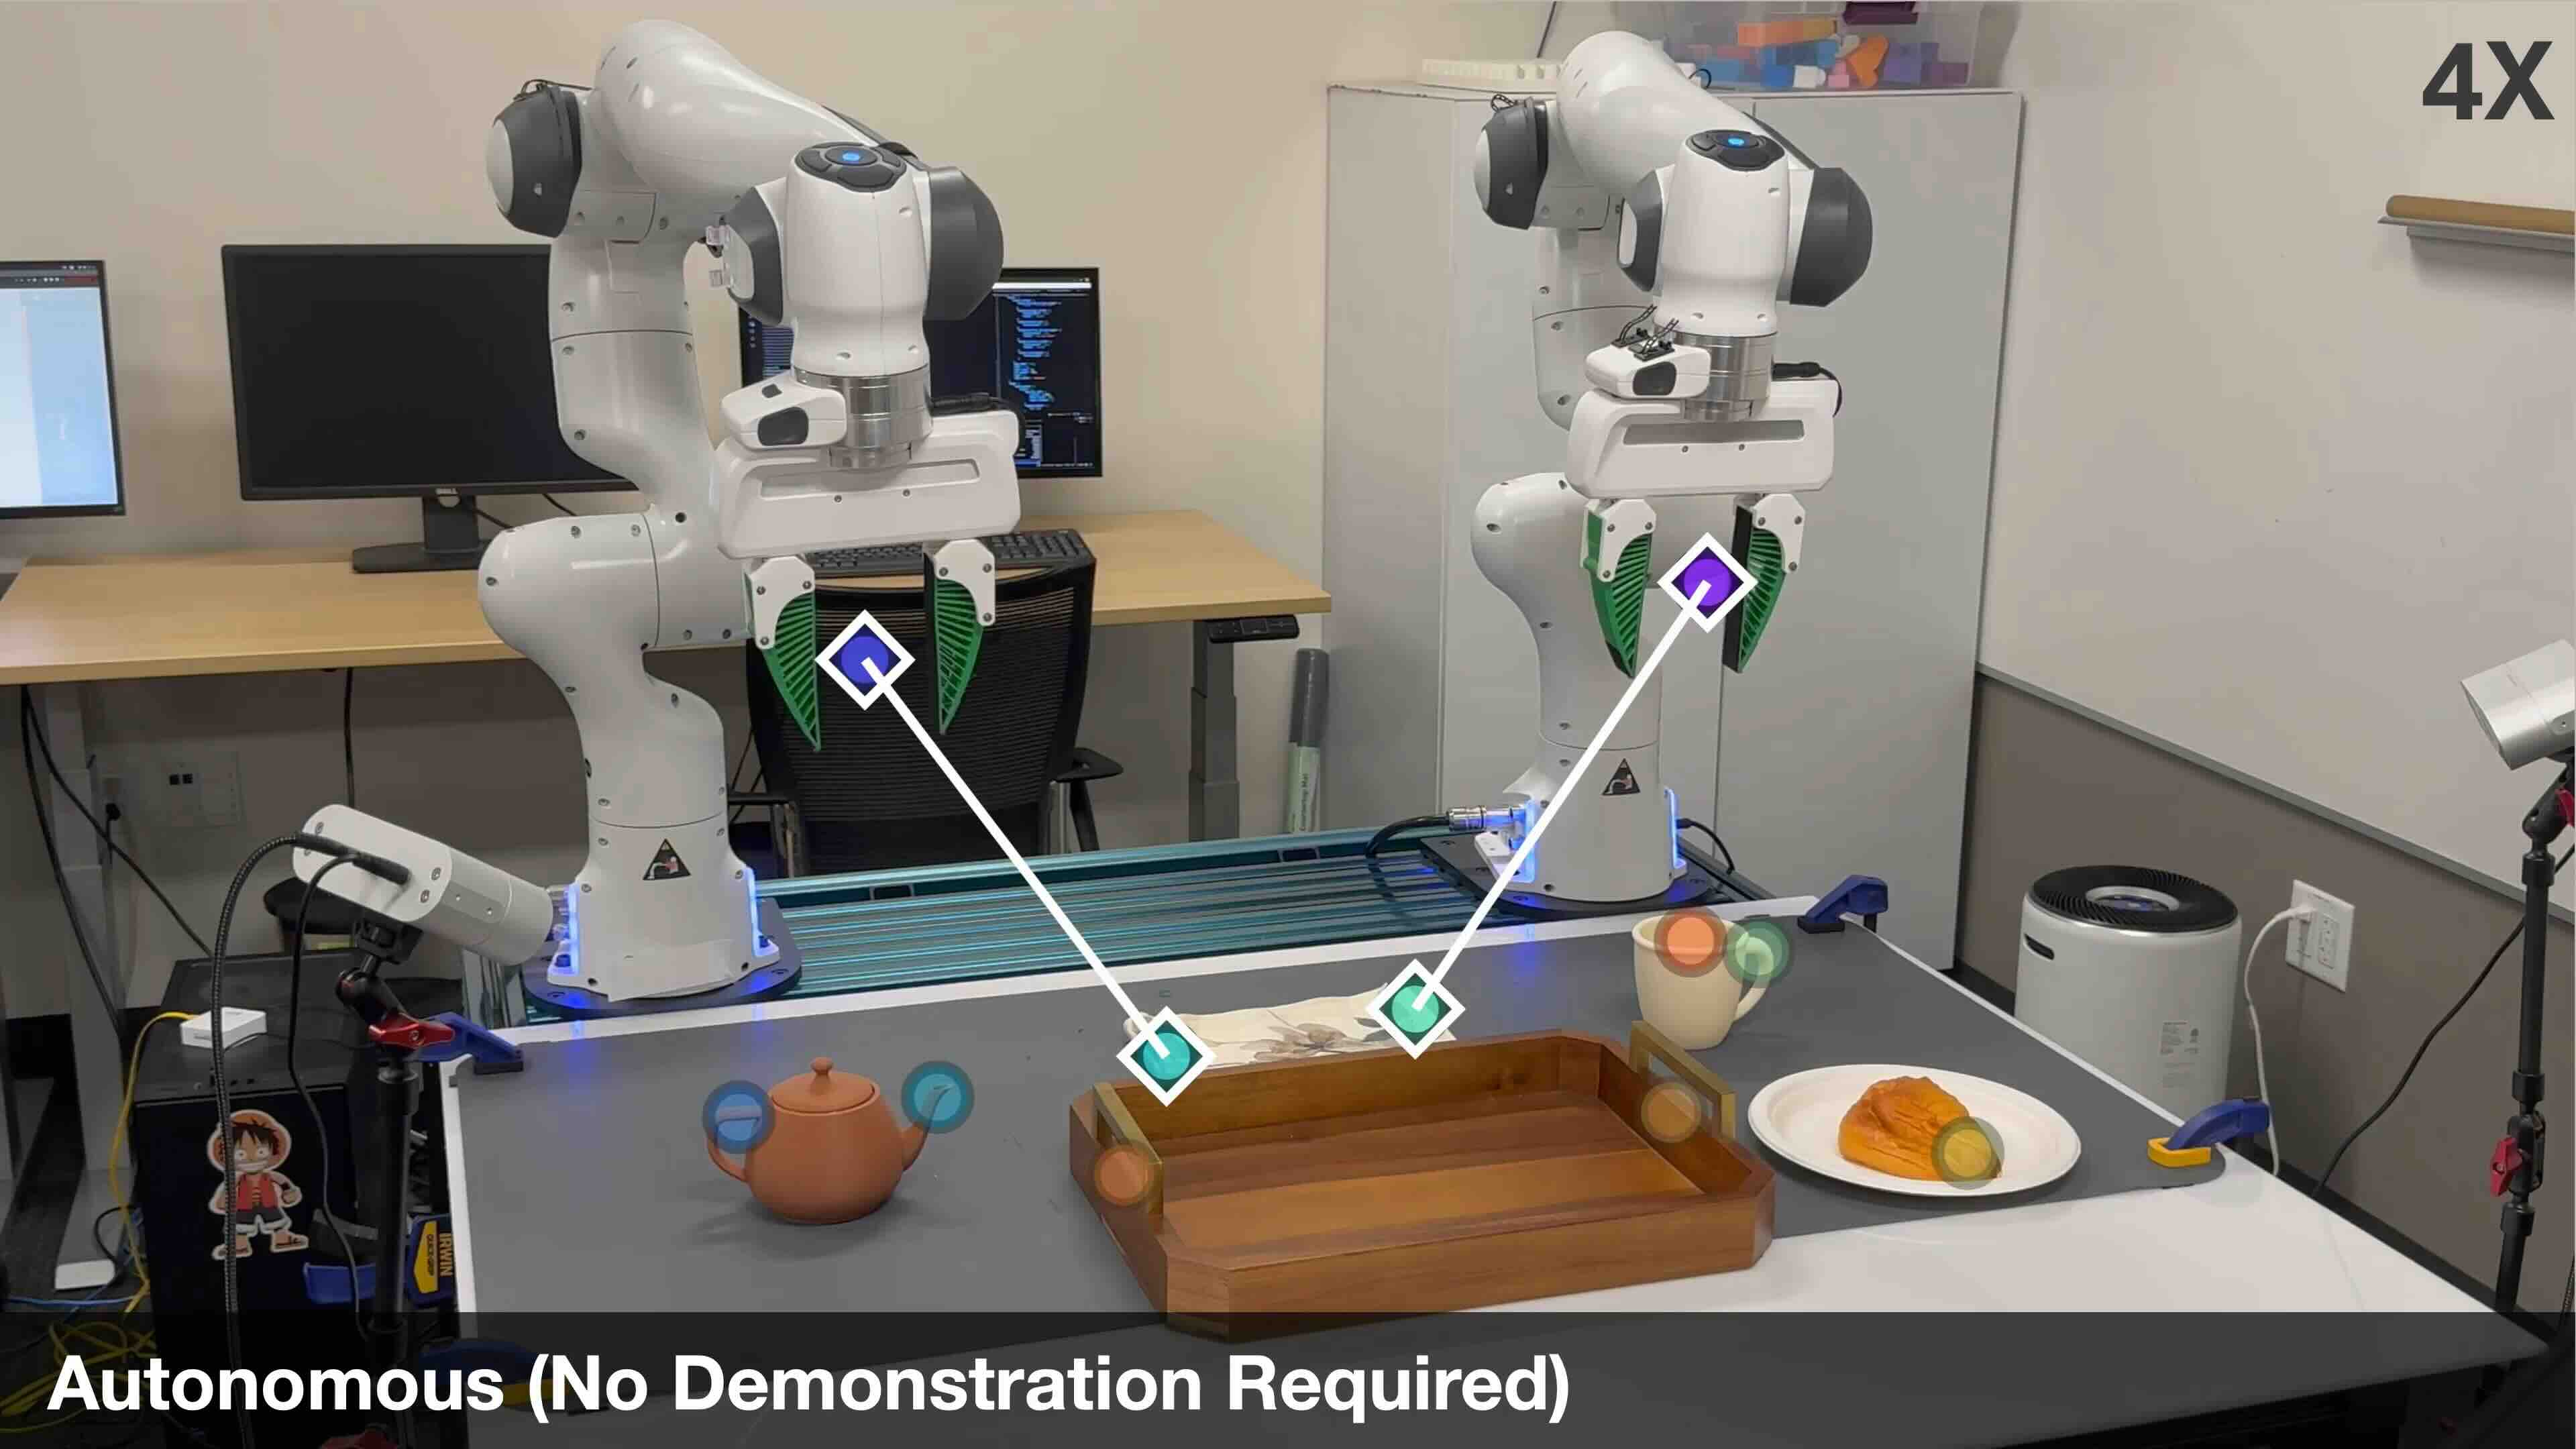
ReKep是面向机器人研发领域的时空关系关键点约束推理系统,核心定位是帮助开发者降低机器人操控任务的编码门槛。系统支持基于大型视觉模型与视觉-语言模型生成约束规则,无需特定任务训练或预置环境模型即可完成任务编码,同时可对接现成求解器完成实时动作优化,适配多阶段、双手协同、户外非结构化场景等复杂任务需求。目标用户覆盖机器人算法研发人员、高校机器人相关专业研究者、智能机器人产品开发工程师、自动化场景方案设计者等,可应用于工业机器人任务调试、服务机器人行为编码、户外特种机器人任务规划、多机协作系统逻辑开发等多种场景。
1x.tech
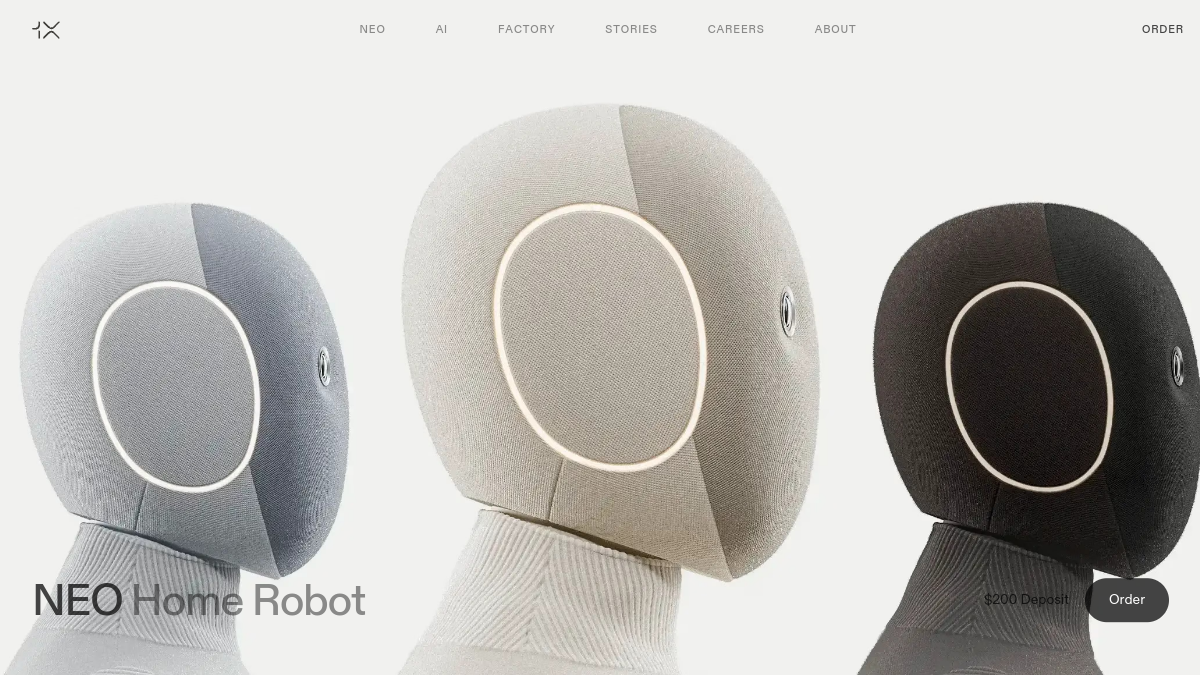
NEO是1X Technologies官方推出的家用智能人形机器人产品及服务平台,核心定位为面向家庭场景的人形机器人信息展示与用户服务载体。平台支持NEO机器人核心功能演示、技术原理说明、使用教程查阅以及购买咨询服务,同时开放开发者协作通道,支持第三方基于NEO硬件开发拓展功能模块。目标用户覆盖普通家庭用户、AI机器人爱好者、家用服务机器人开发者、智能家居从业者、家政服务研究人员、养老服务机构运营者等。可用于普通家庭了解家用人形机器人的任务执行能力,机器人爱好者获取技术参数,开发者对接硬件适配开发需求,机构评估机器人在养老、家政场景的落地可行性。
talkr.ai
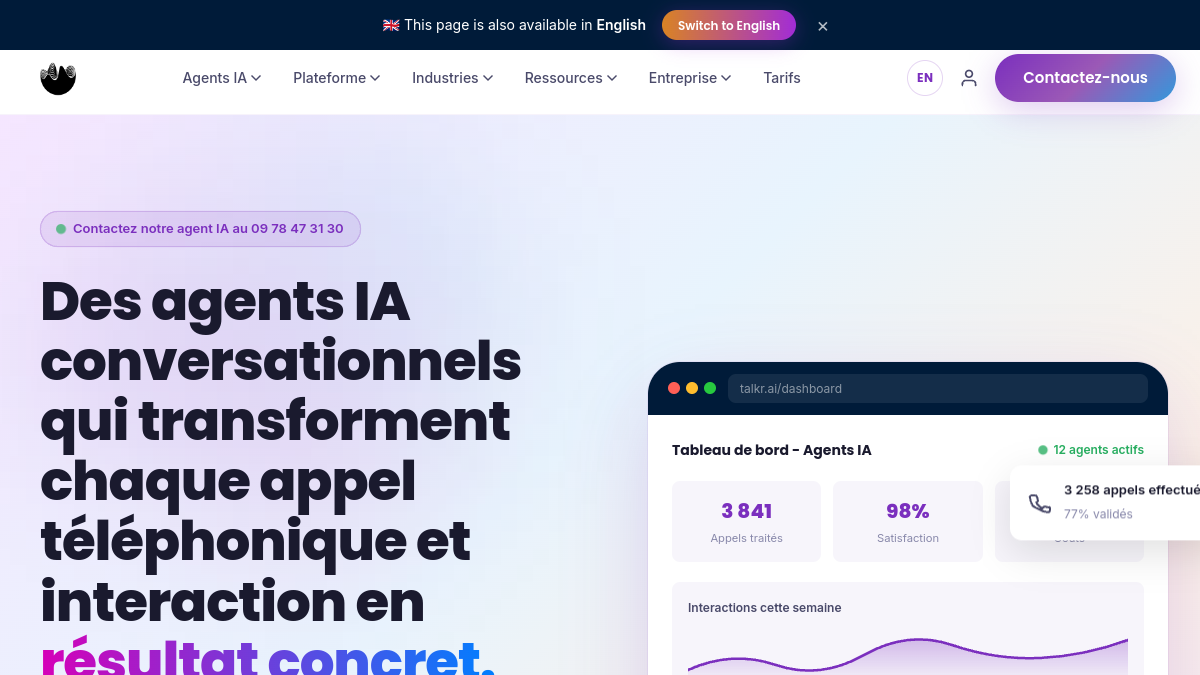
TALKR是一个无代码AI智能机器人开发平台,核心定位是帮助用户无需编写代码即可完成对话类机器人的搭建与部署。平台支持文本聊天机器人、语音呼叫机器人、语音交互机器人三类产品的开发,内置多语种语音交互模型、对话流程可视化编辑器、多渠道一键部署模块,目标用户覆盖企业运营人员、客户服务管理者、电商从业者、教育机构运营者、中小商家等群体,可应用于客户自助咨询接待、售后问题自动回复、活动通知批量外呼、课程学情自动回访等多个场景,降低机器人开发的技术门槛与人力成本。

physicalintelligence.company
π0是Physical Intelligence公司推出的通用型机器人基础模型,核心定位是为实体机器人提供具备物理交互能力的智能决策系统。核心功能包括多类型机器人通用控制、低层级电机指令直接输出、场景化定制微调,面向机器人研发人员、人工智能科研团队、工业自动化方案提供商等群体,可应用于工业生产线机器人适配、服务机器人交互逻辑开发、特种作业机器人智能决策训练等场景,帮助降低机器人跨场景部署的开发成本,提升实体AI的环境适配能力。