具身智能

egolife-ai.github.io
EgoLife是聚焦长期多模态日常生活场景的AI研究项目平台,核心定位是为长期上下文理解、多视角行为分析等AI方向的研究提供真实数据集与技术框架支撑。平台收录六名志愿者一周共享生活的50小时标注数据,涵盖日常起居、协作办公、休闲社交等多类真实场景,内置EgoRAG检索增强生成框架,支持多模态数据的长期关联查询与上下文推理。目标用户包括AI领域研究人员、计算机视觉方向开发者、人机交互研究学者,可用于日常行为预测模型训练、具身智能系统开发、多模态大模型性能测试等多种研究场景。

swiss-mile.com
Swiss-Mile是一家聚焦具身智能与移动机器人研发的技术企业,核心定位为搭建人工智能与物理世界的连接载体,助力多领域实现流程自动化升级。其核心功能包括多场景自适应导航机器人研发、定制化行业场景解决方案输出、机器人运行数据可视化分析服务,目标用户覆盖物流配送、工业巡检、建筑运维、医疗后勤等领域的企业客户,可应用于复杂厂区自主巡检、楼宇物资自动化配送、高危环境作业执行等场景,帮助企业优化作业流程、降低人力投入风险。

video-prediction-policy.github.io
Video Prediction Policy(简称VPP)是专注于机器人视觉预测策略研究的学术展示平台,核心展示基于视频扩散模型的机器人操控技术方案。平台提供完整的VPP技术原理讲解、实验基准测试数据、预训练模型开源资源,以及相关论文成果和数据集获取渠道。目标用户覆盖机器人学研究者、计算机视觉方向科研人员、机器人开发工程师、人工智能领域高校师生、具身智能项目研发团队、工业自动化方案设计人员。可用于机器人操控算法性能对比参考、具身智能视觉预测模块开发、相关学术研究的实验基线搭建、视频扩散模型跨领域应用探索等场景。

rt-trajectory.github.io
RT-Trajectory是专注于机器人轨迹控制与任务泛化的技术项目官网,核心定位是为机器人控制领域提供基于轨迹草图的策略实现方案。平台支持多源轨迹草图生成、机器人任务泛化验证、真实场景效果评估、多模态输入适配等核心功能,同时提供完整的技术文档与开源代码支撑,方便相关从业者快速落地相关方案。该项目面向机器人研发工程师、人工智能研究者、高校自动化专业师生、机器人赛事参与者、工业自动化方案开发者、具身智能创业团队等用户群体,可应用于工业机器人任务调试、服务机器人新功能开发、具身智能算法研究、机器人教学实验、多模态机器人控制方案验证等多个场景,帮助用户降低机器人新任务适配的开发成本,提升不同场景下的任务执行适配性。


embodied-generalist.github.io
LEO是基于大型语言模型开发的多模态多任务具身智能代理项目官网,核心定位为面向3D环境交互的通用AI研究成果展示平台。平台支持3D视觉语言对齐技术演示、3D具身任务效果展示、相关训练数据集信息查询三类核心功能,主要面向AI研究人员、机器人开发从业者、高校计算机相关专业师生三类用户,可用于3D具身智能技术调研、多模态AI模型性能参考、机器人任务规划方案设计等场景。项目公开了两阶段训练框架的技术细节,以及在3D字幕生成、3D场景问答、具身导航、机器人操作等多个任务中的实验结果,为相关领域的技术研发提供参考依据。
tnoinkwms.github.io
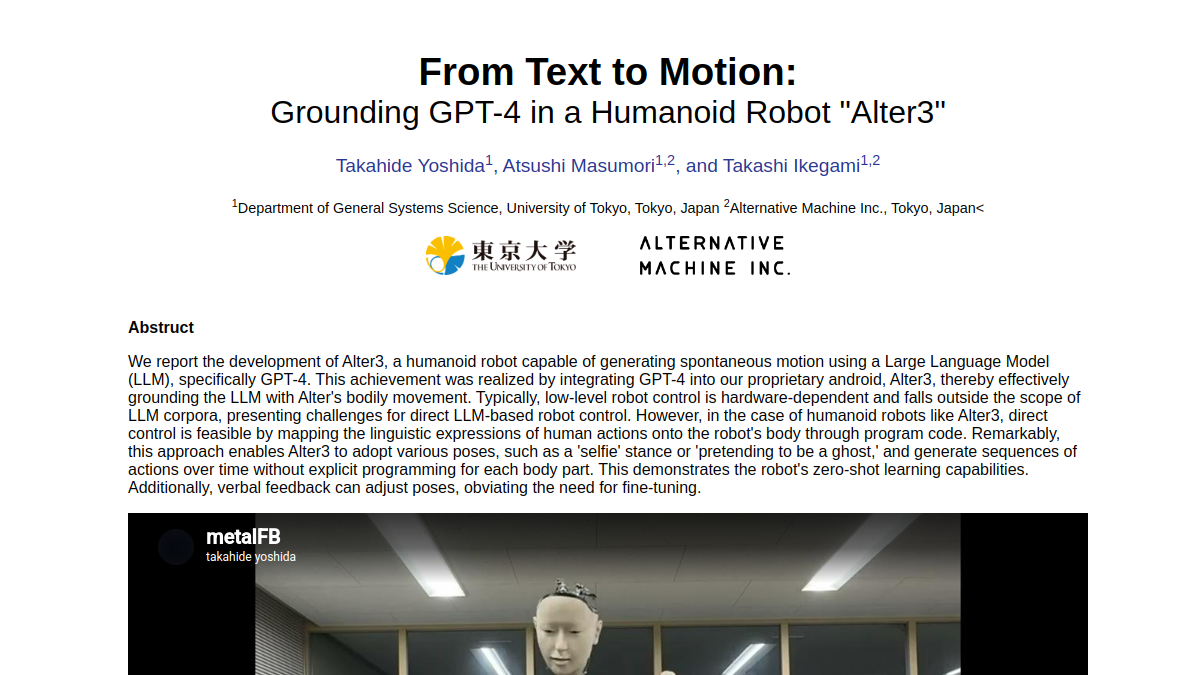
Alter3是一款基于GPT-4的拟人机器人技术展示平台,核心定位是探索语言驱动的具身智能交互方案。平台支持自然语言指令生成人体动作、零次学习适配新动作场景、面部表情与肢体动作协同生成三大核心功能,面向机器人研发人员、人机交互研究者、AI技术爱好者等群体,可应用于机器人动作开发测试、具身智能学术研究、智能交互场景原型验证等场景,帮助用户探索语言与身体运动结合的人机交互新路径。
craftjarvis.github.io
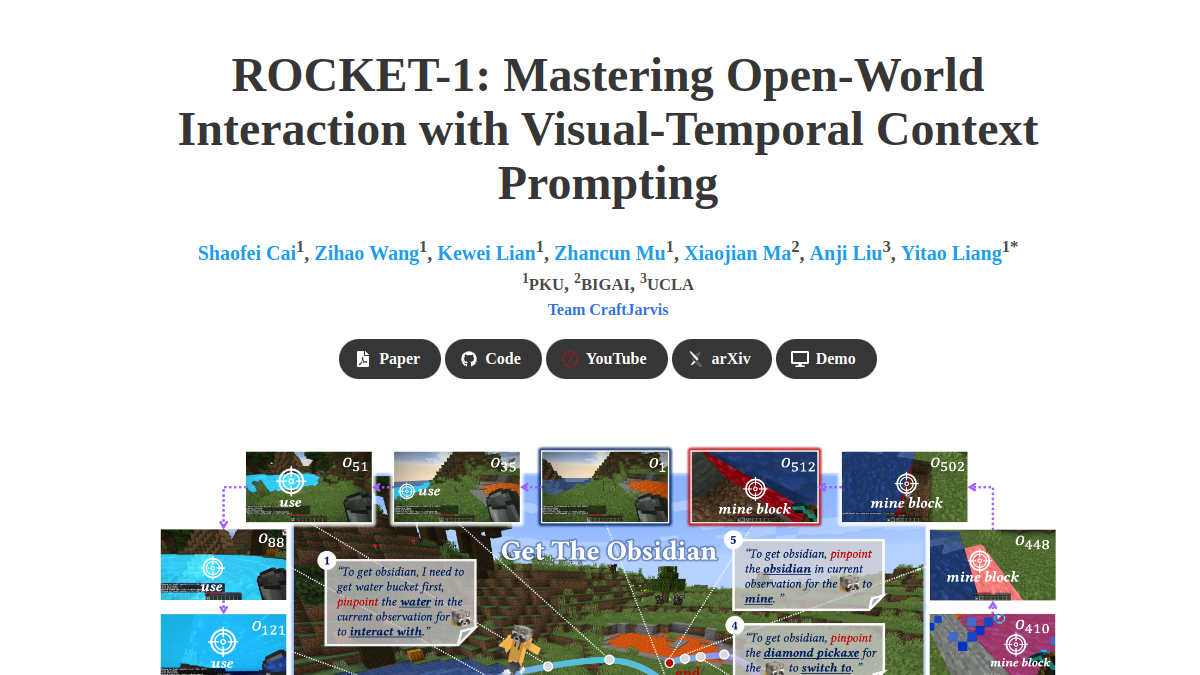
ROCKET-1是专注于开放世界具身决策场景的视觉-语言模型,核心定位是打通视觉语言大模型与具身策略模型的通信链路,提升智能体在开放交互环境中的任务完成能力。核心功能包括视觉-时间上下文提示协议构建、多帧观测对象分割引导、长序列复杂任务推理调度三类,主要面向人工智能研究人员、具身智能开发人员、开放世界游戏AI开发人员等群体,可应用于虚拟世界智能体训练、机器人具身决策算法验证、复杂开放环境任务推理研究等场景,为具身智能领域的视觉语言融合方案提供可参考的实现路径。