运动控制

pika.art
Pika是位于行业前列的AI视频生成平台,核心提供文本生成视频、图片生成视频、智能视频编辑三类核心能力,支持用户快速完成动态视频内容创作。平台可精准控制画面元素运动轨迹、运镜效果与各类特效参数,适配多种风格的视频产出需求,主要服务内容创作者、视频制作团队、影视从业者等群体,可应用于创意短视频制作、影视特效小样输出、产品宣传视频创作、动态视觉设计等多个场景,帮助用户降低视频制作的技术门槛与时间成本。
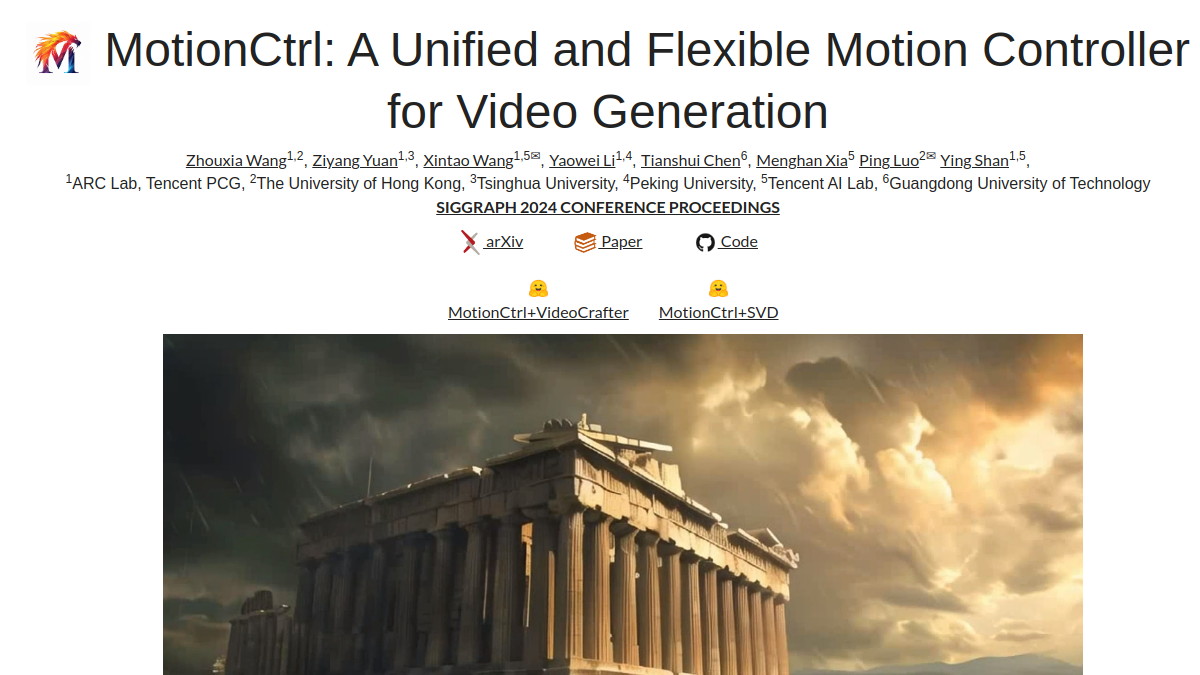
wzhouxiff.github.io
MotionCtrl是一个统一灵活的视频生成控制工具,核心定位是为AI视频生成流程提供精准的运动管控能力。核心功能包括相机运动独立控制、物体运动轨迹引导、多视频生成模型兼容适配三类。工具面向AIGC内容创作者、视频后期制作人员、计算机视觉研究人员等群体,可应用于影视分镜动态预览、动画场景运动设计、AI视频生成效果调优等场景,帮助用户在无需手动逐帧调整的前提下,生成符合运动预期的AI视频内容。
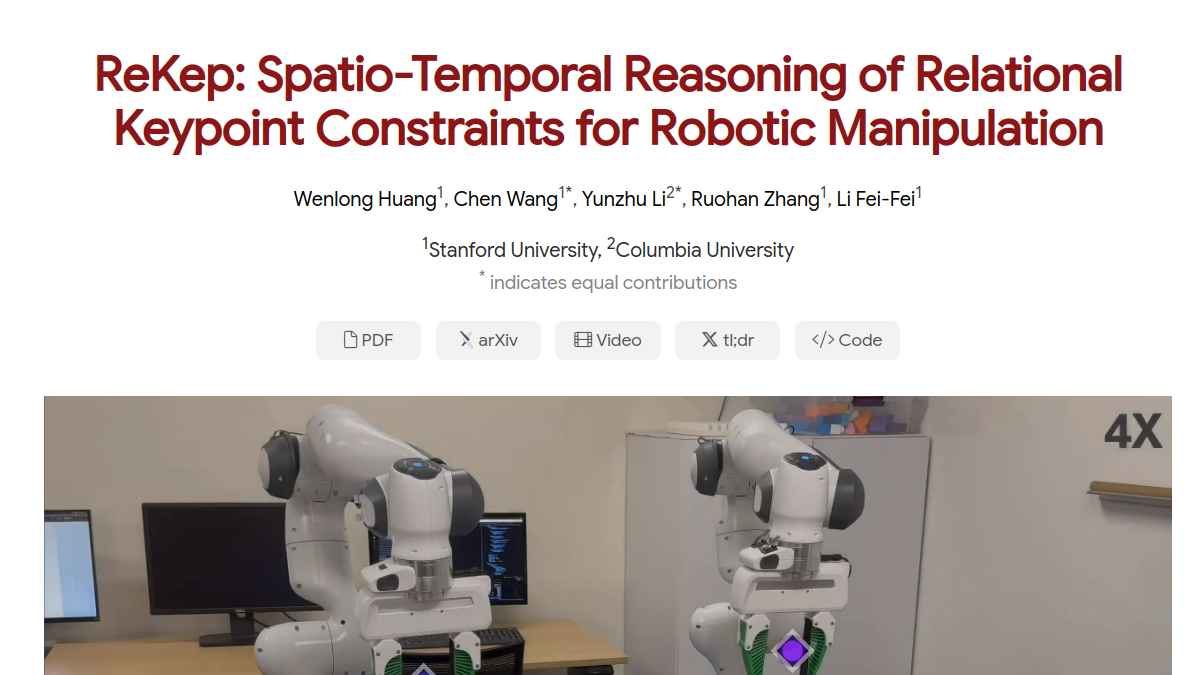
rekep-robot.github.io
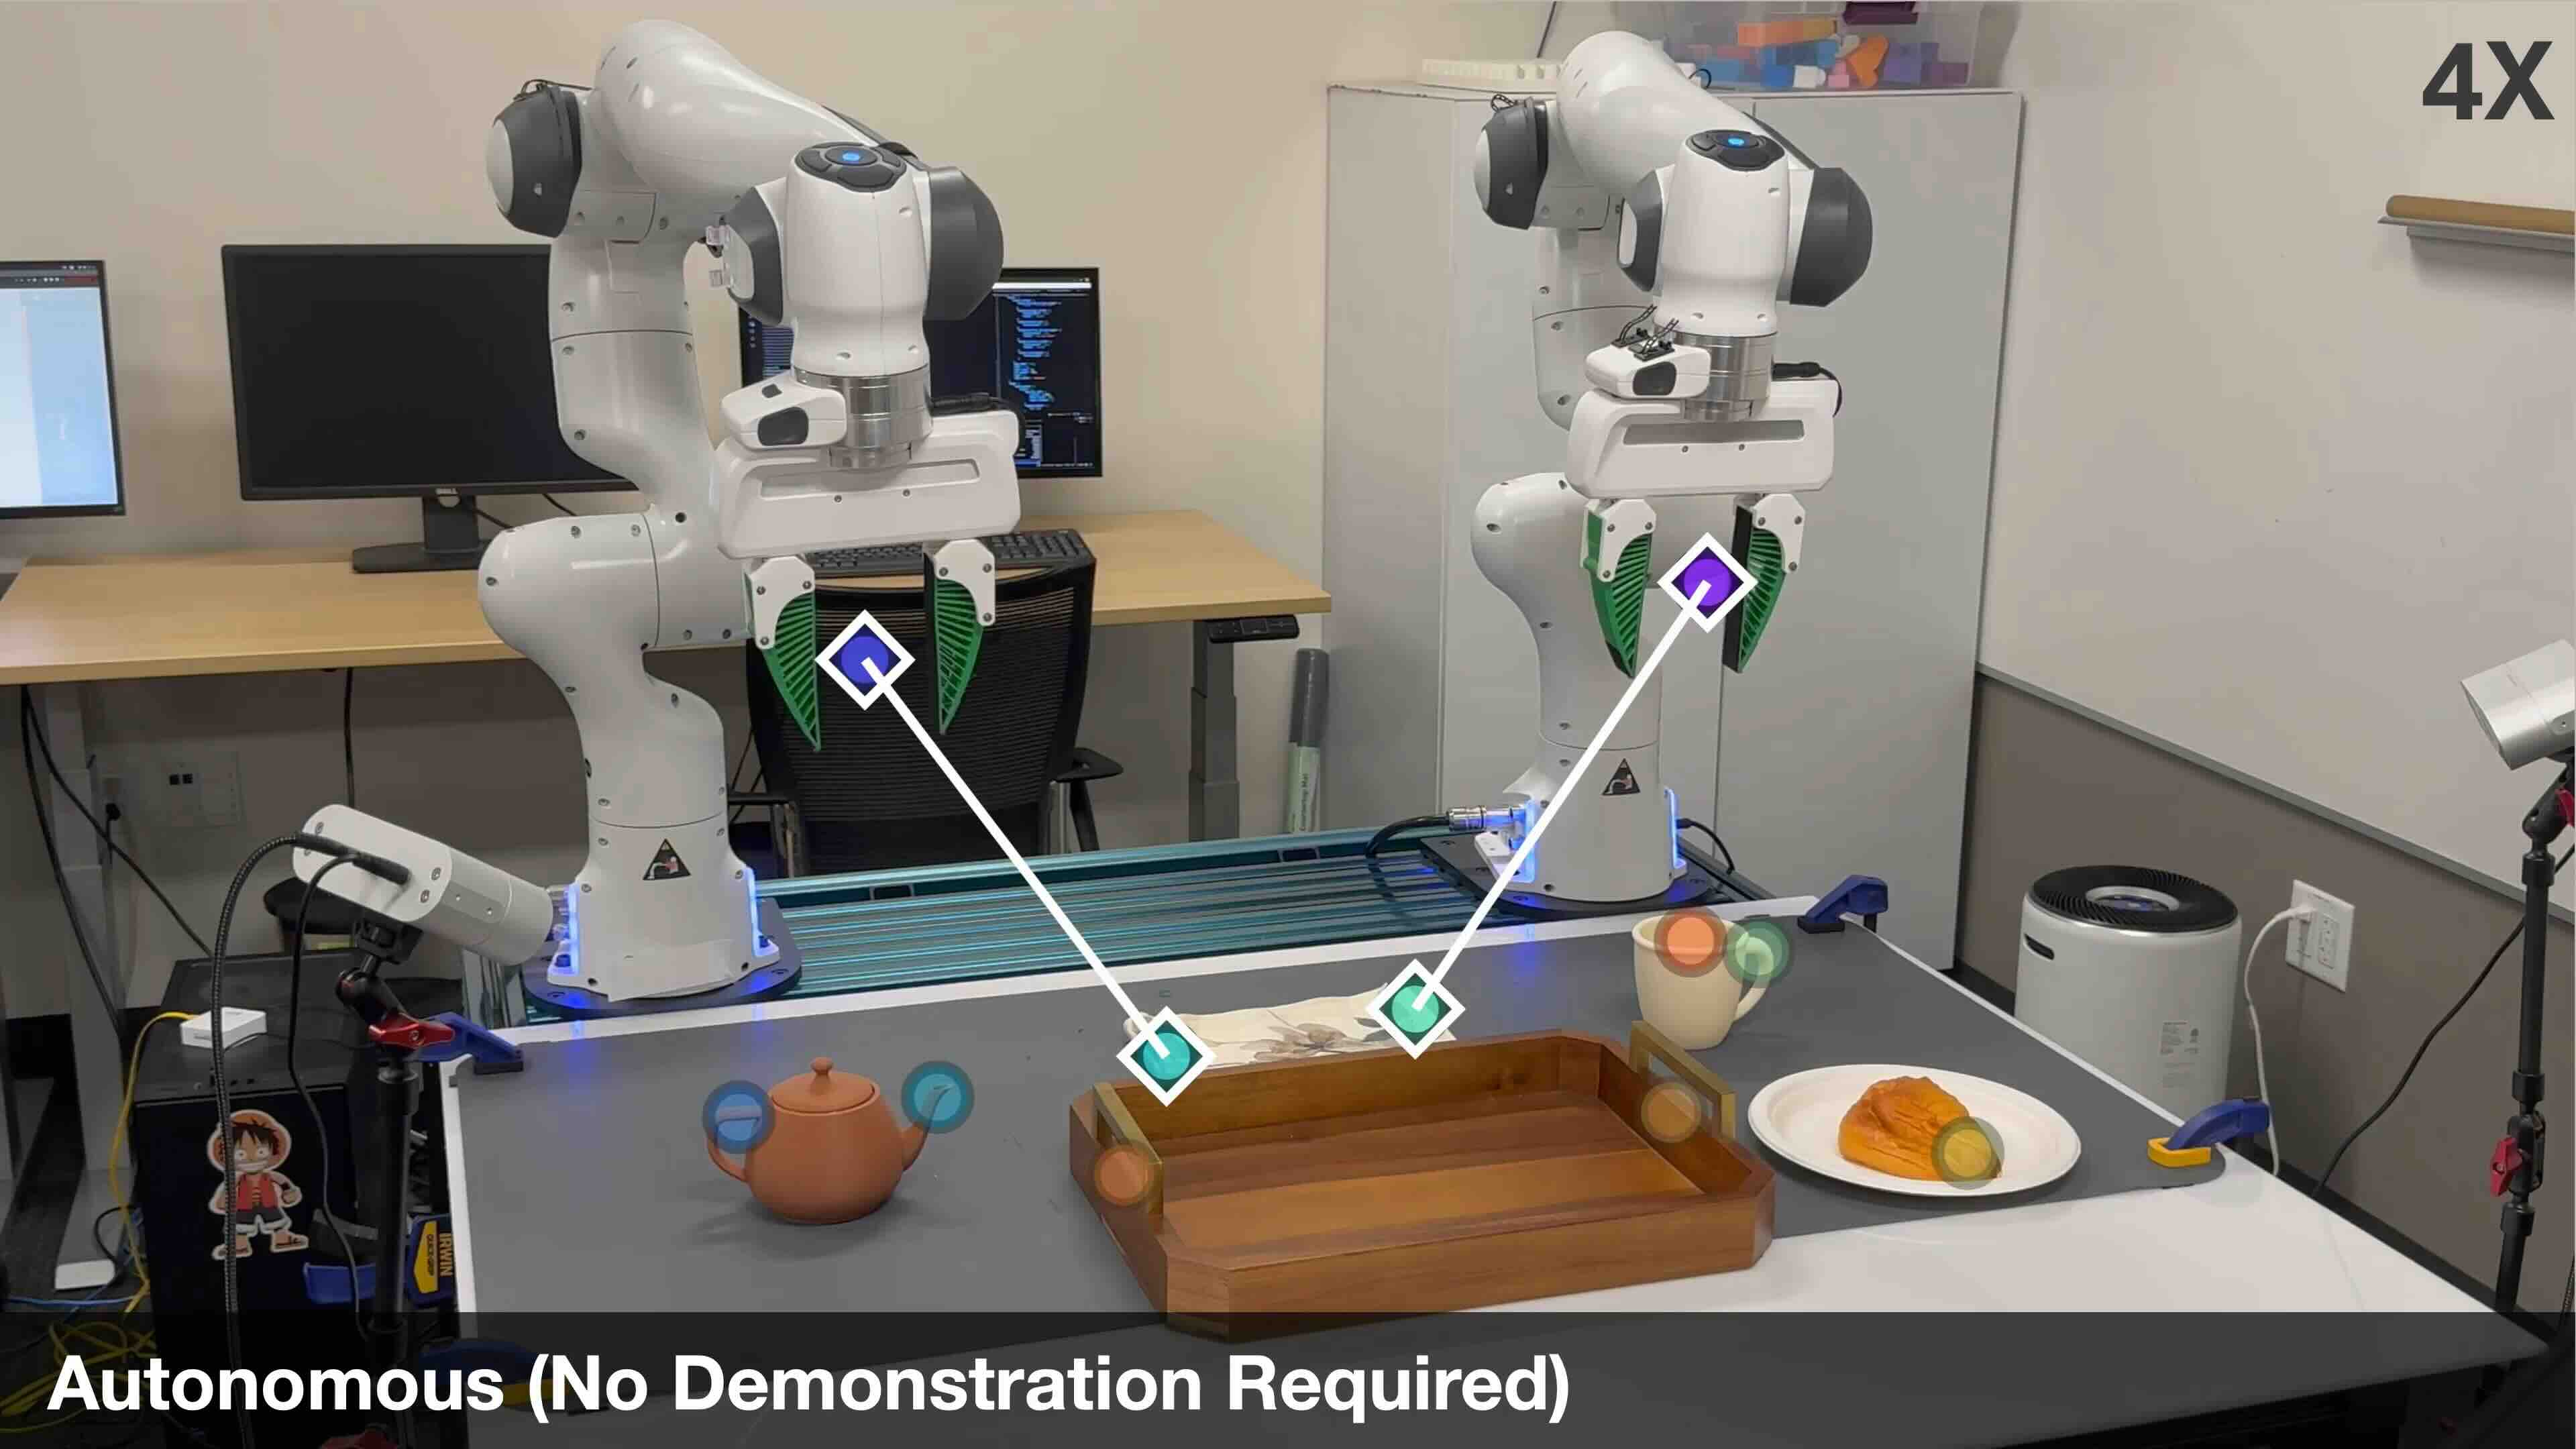
ReKep是面向机器人研发领域的时空关系关键点约束推理系统,核心定位是帮助开发者降低机器人操控任务的编码门槛。系统支持基于大型视觉模型与视觉-语言模型生成约束规则,无需特定任务训练或预置环境模型即可完成任务编码,同时可对接现成求解器完成实时动作优化,适配多阶段、双手协同、户外非结构化场景等复杂任务需求。目标用户覆盖机器人算法研发人员、高校机器人相关专业研究者、智能机器人产品开发工程师、自动化场景方案设计者等,可应用于工业机器人任务调试、服务机器人行为编码、户外特种机器人任务规划、多机协作系统逻辑开发等多种场景。

hover-versatile-humanoid.github.io
HOVER是面向人形机器人领域的多功能神经全身控制器项目站点,核心定位是为人形机器人运动控制提供可扩展的统一策略解决方案。站点目前已开放项目核心原理说明、技术文档、开源代码入口、演示案例库以及社区交流通道,相关从业者可通过该站点获取整套人形机器人神经控制技术框架,也可基于现有开源方案进行二次开发,适配不同硬件形态的人形机器人平台,可应用于人形机器人运动控制算法研发、复杂场景下机器人运动策略调试、多模式控制相关的学术研究验证、机器人整机运动性能优化等场景,帮助相关从业者提升人形机器人运动控制的效率与灵活性。