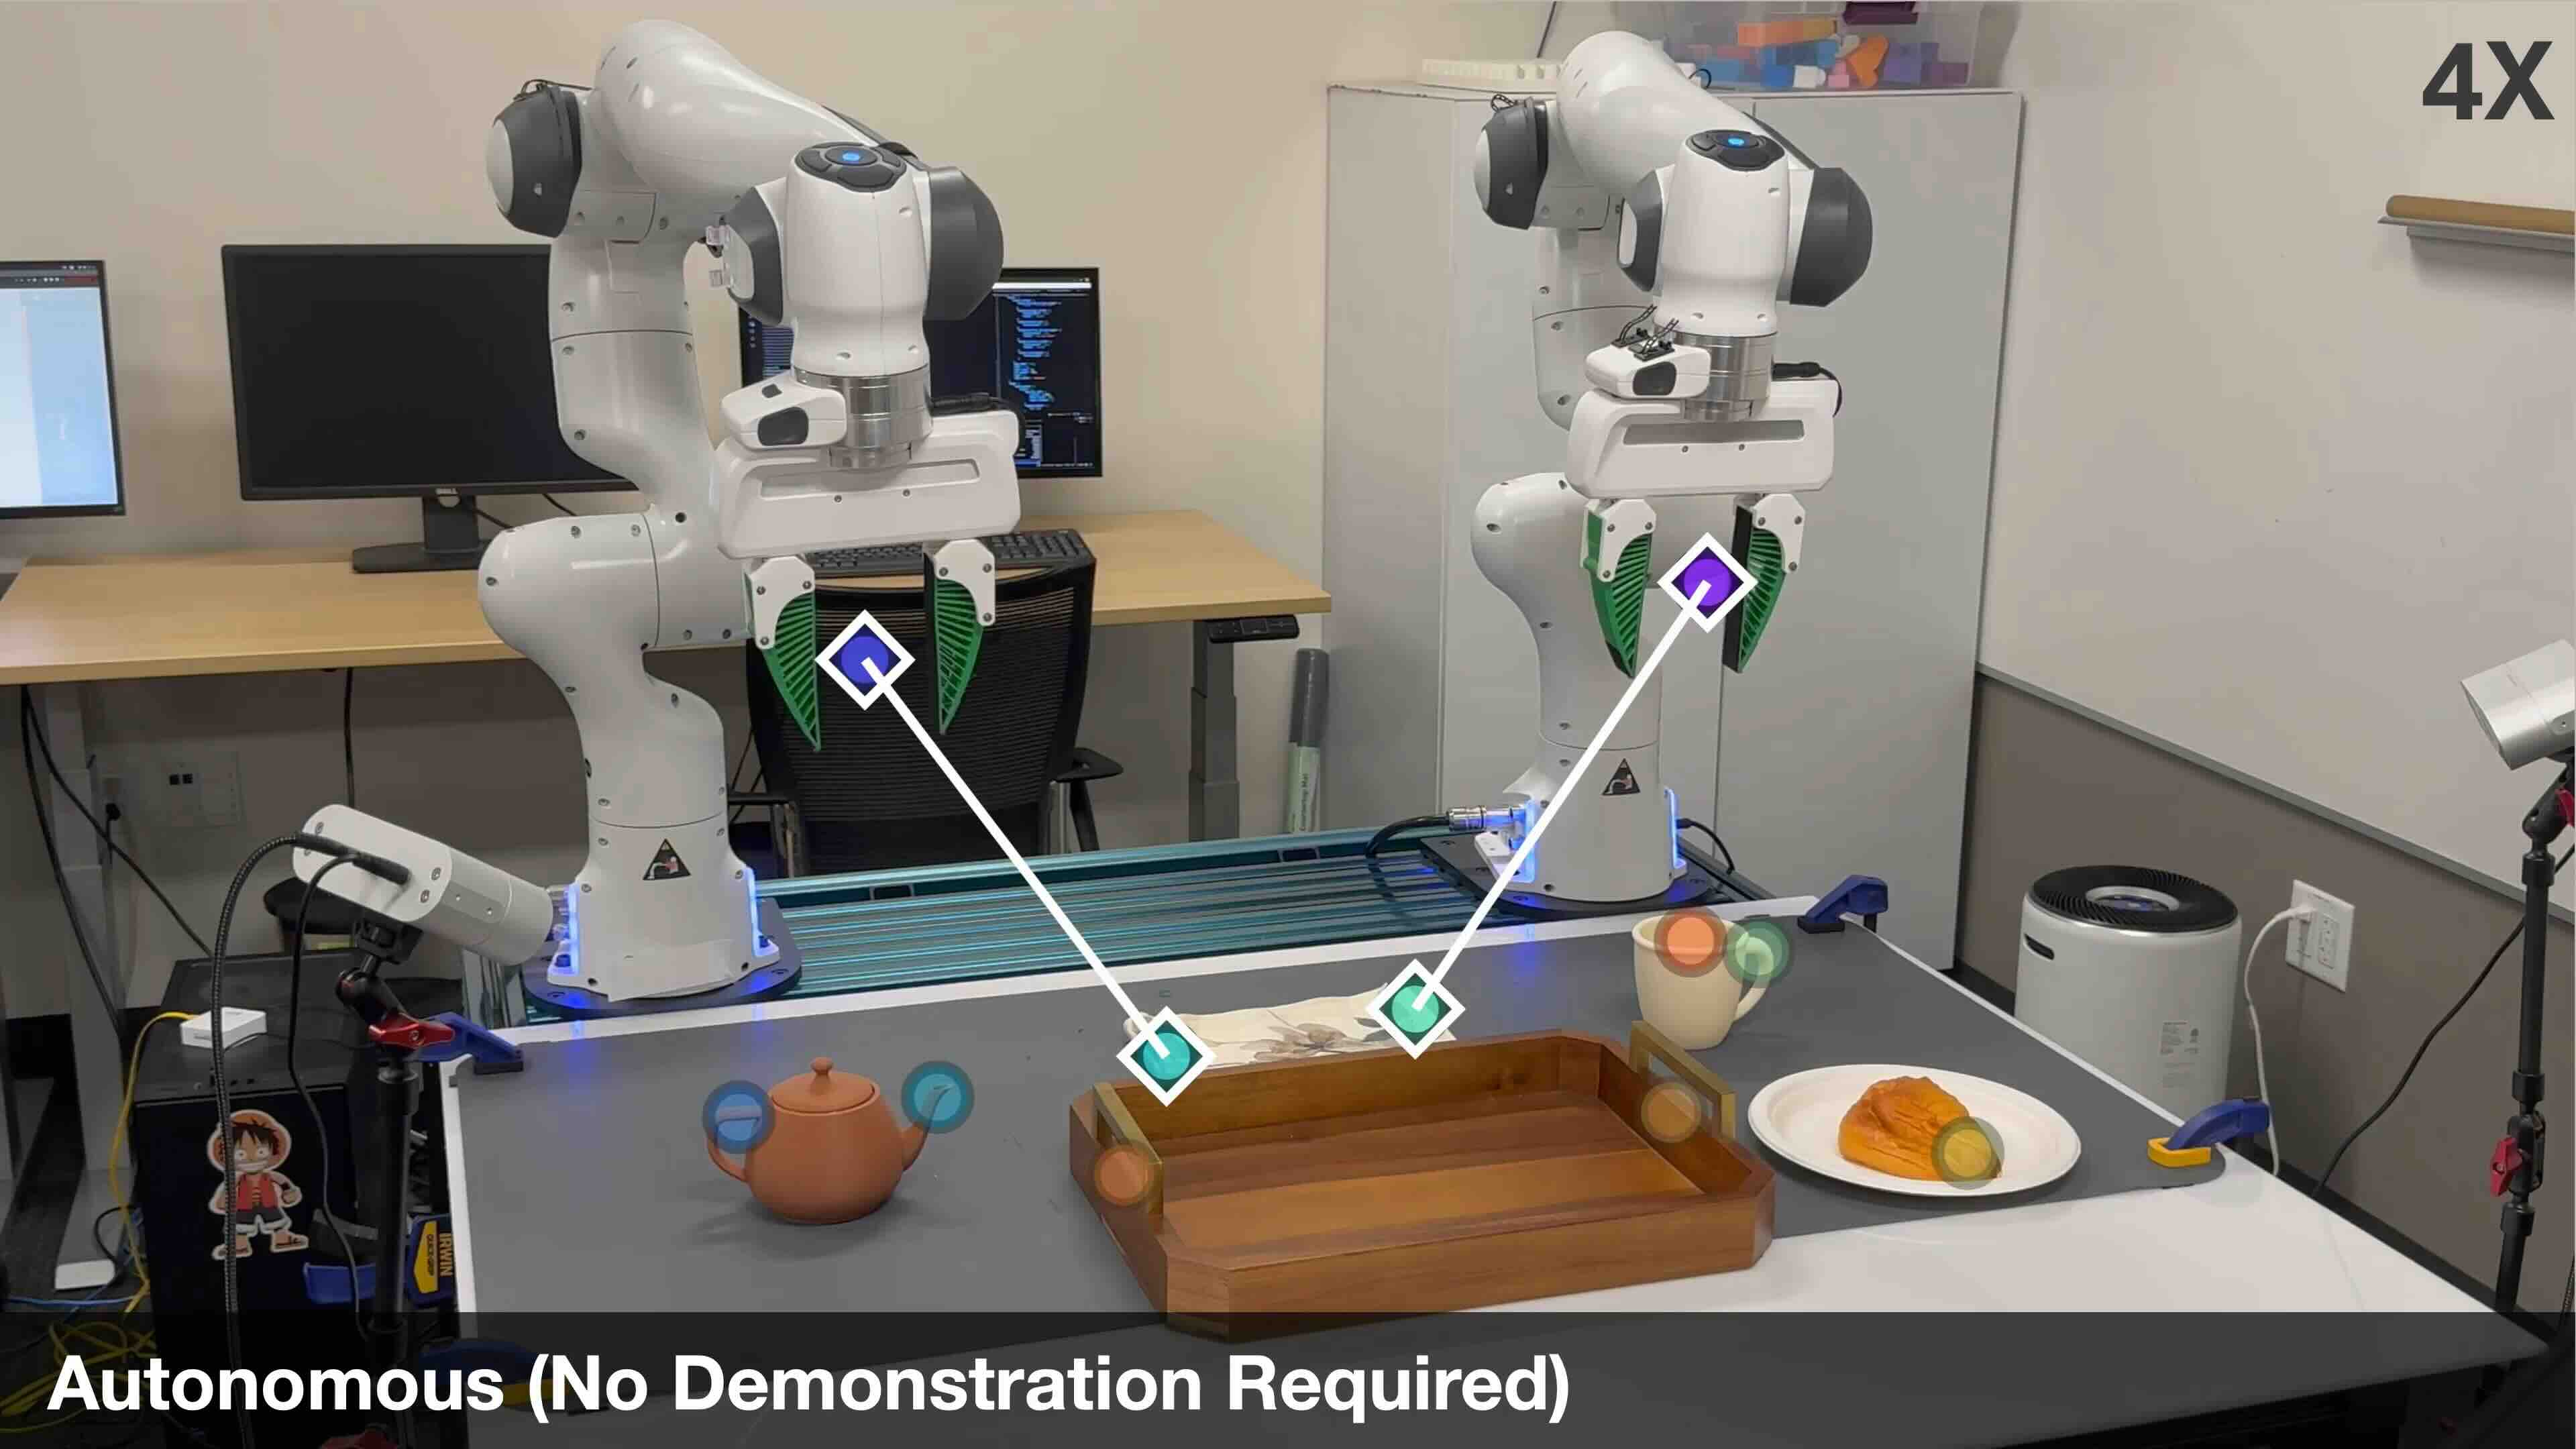
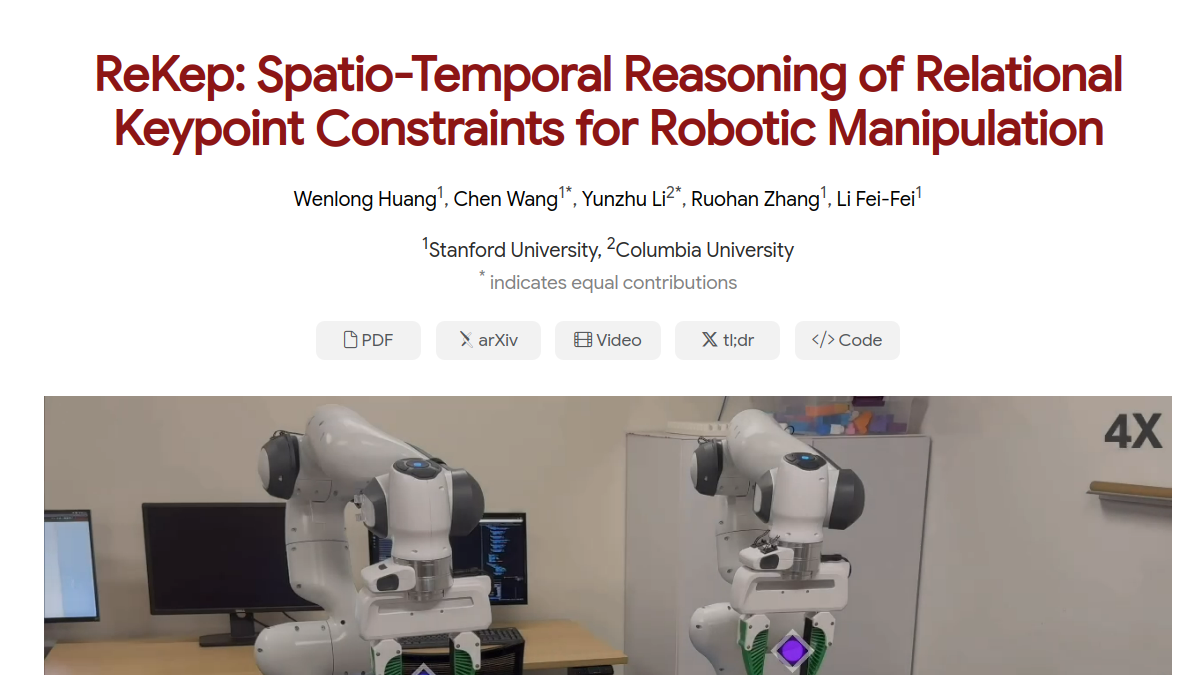
ReKep是面向机器人研发领域的时空关系关键点约束推理系统,核心定位是帮助开发者降低机器人操控任务的编码门槛。系统支持基于大型视觉模型与视觉-语言模型生成约束规则,无需特定任务训练或预置环境模型即可完成任务编码,同时可对接现成求解器完成实时动作优化,适配多阶段、双手协同、户外非结构化场景等复杂任务需求。目标用户覆盖机器人算法研发人员、高校机器人相关专业研究者、智能机器人产品开发工程师、自动化场景方案设计者等,可应用于工业机器人任务调试、服务机器人行为编码、户外特种机器人任务规划、多机协作系统逻辑开发等多种场景。
- 运营状态
- 正常运营
- 地址
- rekep-robot.github.io
- 定价模式
- ReKep目前以开源形式提供,所有核心功
- 是否开源
- 闭源
- 适合人群
- 机器人算法研发人员、高校机器人专业研究者、工业机器人开发工程师、服务机器人产品开发者
- 收录时间
- 2026/6/14
- 访问量
- 0 次
编辑点评
这款面向机器人研发领域的约束推理系统,针对当前机器人任务开发中需要大量定制化训练、环境建模成本高、复杂任务编码难度大的痛点,提供了基于预训练多模态模型的约束生成方案,不需要用户针对单个任务进行专项训练,也不需要提前搭建完整的环境模型,即可完成机器人行为的编码。系统支持的场景覆盖了工业结构化场景、户外非结构化场景、双臂协同场景等多个主流机器人应用方向,生成的约束可直接对接现有成熟求解器完成实时优化,不需要额外开发适配的求解工具,能够帮助研发团队缩短机器人任务的开发周期,降低开发门槛。同时系统支持无标注数据运行,减少了数据标注的投入,对于研发资源有限的团队,以及需要快速验证任务方案的研究场景,都具备较高的适配性。目前系统相关的论文与开源资源已同步在站点公开,开发者可结合文档快速上手尝试。
核心功能
使用指南
- 1
访问ReKep官方网站,查看系统的接入文档与支持的机器人硬件、求解器类型列表,确认自身使用的设备与系统兼容,提前准备好待部署的机器人任务场景相关的视觉素材或自然语言描述。
- 2
根据文档指引完成本地运行环境的配置,将系统与对应的视觉采集设备、机器人运动控制模块、求解器工具完成接口对接,测试各模块之间的通信是否正常。
- 3
上传任务的相关输入内容,可选择输入自然语言任务描述,或者上传目标场景的参考图像、视频,系统会自动解析内容,生成初始的关键点约束集合。
- 4
对生成的约束集合进行校验与调整,可手动修改约束的阈值、触发条件、关联关系,调整完成后在仿真环境中运行测试,观察机器人的执行效果是否符合预期,逐步优化约束参数。
- 5
确认约束逻辑无误后,将系统接入实际机器人的控制链路,开启实时运行模式,系统会实时采集环境视觉信息,动态更新约束并传入求解器生成动作指令,完成任务的实际执行。
优势与不足
优点5 项
"无需针对特定任务进行训练,依托预训练模型即可完成约束生成,缩短任务开发周期"
"不需要提前构建目标场景的环境模型,适配非结构化、可变场景的任务部署需求"
"生成的约束可直接对接现成运动求解器,无需额外开发专属求解工具,降低适配成本"
"支持多阶段任务、双臂协同、反应式行为等多种复杂任务类型,覆盖主流机器人应用场景"
"无需手动标注任务数据集,减少数据标注的人力与时间投入"
不足4 项
"对极端光线、严重遮挡等低质量视觉输入的识别准确率有限,可能导致约束生成偏差"
"目前支持对接的机器人硬件与求解器类型有一定范围,未覆盖全部小众硬件与工具"
"复杂任务的约束生成逻辑可解释性较弱,出现执行偏差时定位问题的难度较高"
"国内访问站点的加载速度较慢,相关资源下载需要等待较长时间"
定价说明
ReKep目前以开源形式提供,所有核心功能均可免费使用,无功能使用时长、任务数量、接入设备数量的限制,用户可直接通过站点获取源码与部署文档自行部署。项目暂未推出付费版本,仅提供社区形式的技术支持,用户遇到问题可通过项目的开源仓库提交Issue寻求社区帮助。对于有定制化功能开发、专属技术支持需求的团队,可联系项目开发团队沟通定制合作,具体费用根据需求复杂度进行评估。普通研发与研究场景使用免费开源版本即可满足需求,有商用落地、大规模部署需求的团队可咨询定制服务。
价格和授权政策可能变化,请以官网最新信息为准
适合人群与场景
- 机器人算法研发人员
机器人操控逻辑开发场景
- 高校机器人专业研究者
机器人任务规划学术研究场景
- 工业机器人开发工程师
工业自动化任务部署场景
- 服务机器人产品开发者
家用/商用服务机器人行为编码场景
- 特种机器人研发人员
户外作业机器人任务设计场景
- 多机器人系统研究者
多机/双臂协同任务开发场景
- 自动化方案设计师
柔性自动化生产线方案搭建场景
- 机器人竞赛参与者
参赛机器人任务逻辑调试场景
常见问题
深度了解
随着机器人技术的发展,不同场景下的机器人任务开发需求持续增长,传统机器人任务开发流程中,需要针对特定任务进行专项训练、提前构建完整的环境模型、手动编写复杂的控制逻辑,开发周期长、成本高,难以适配非结构化、可变场景的需求。ReKep作为时空关系关键点约束推理系统,为机器人任务开发提供了新的解决方案。系统依托大型视觉模型与视觉-语言模型,可将用户输入的自然语言任务描述、视觉参考内容,自动转化为关联机器人与环境的关键点约束,无需特定任务训练,也不需要手动标注任务数据集,大幅降低任务编码的门槛。系统支持无环境模型运行,可通过实时视觉输入动态识别环境关系,适配户外、临时场景等非结构化环境的部署需求,无需投入大量资源进行前期环境建模。生成的约束可直接对接现成的运动求解器,完成实时优化并输出可执行的机器人动作指令,支持多阶段任务、双臂协同任务、反应式动态任务等多种复杂任务类型,覆盖工业自动化、服务机器人、特种作业机器人等多个应用领域。目前ReKep以开源形式开放,用户可通过官网获取源码、部署文档与示例项目,快速完成系统部署与任务调试,无论是学术研究中的任务方案验证,还是商用机器人的功能开发,都可通过该系统提升开发效率,降低开发成本。
Ready to try
准备好体验 ReKep 了吗?
点击下方按钮在新标签页打开官网,开始探索它的全部功能。
相关工具

We, Robot
We, Robot是特斯拉官方展示自动驾驶与机器人技术布局的专题页面,核心定位为公开特斯拉在智能出行、人形机器人领域的技术路线与长期愿景。核心功能包含自动驾驶技术路线解读、未来智能出行产品矩阵介绍、人形机器人Tesla Bot应用场景展示三类。目标用户覆盖汽车行业从业者、科技领域爱好者、新能源与AI技术研究者、特斯拉潜在用户等群体,适用于用户了解特斯拉前沿技术规划、行业人士分析智能交通发展方向、科技爱好者追踪前沿AI落地应用等多种场景。
元萝卜AI下棋机器人
元萝卜AI下棋机器人是商汤科技旗下的家用智能下棋产品站点,核心定位为面向象棋爱好者的AI辅助学棋与对弈服务平台。站点提供棋力自适应陪练、多模式闯关训练、真实棋盘交互对弈三大核心功能,主要面向少儿象棋学习者、象棋兴趣爱好者、家庭亲子互动群体,可用于日常棋艺提升训练、家庭休闲对弈互动、象棋考级前置模拟练习等多个场景,依托AI视觉识别技术实现实体棋子操作的实时识别与反馈,兼顾学棋效率与视力保护需求。
Figure AI
免费Figure AI是专注于人形机器人研发的科技企业官方网站,核心定位为展示通用型人形机器人Figure 01的技术进展与落地应用。网站核心功能包括:其一,详细披露Figure 01的技术参数、核心能力与迭代动态;其二,展示机器人在制造业、物流仓储、零售等多个场景的实际落地案例;其三,公开团队研发背景与技术成果,同时开放招聘、合作对接入口。目标用户覆盖智能制造从业者、物流仓储运营管理者、AI机器人领域研发人员、相关行业投资者、科技爱好者,以及有自动化改造需求的企业决策者。用户可在网站上了解人形机器人的最新技术进展,查看不同场景下的作业演示视频,对接合作洽谈与人才招聘相关事宜。

ManiSkill
ManiSkill是面向机器人研发领域的开源平台,核心聚焦机器人模拟、规模化机器人数据生成、泛化机器人AI训练三大方向。平台搭载GPU并行模拟引擎,可实现超高速的视觉数据采集与环境仿真,支持用户跳过资产收集与任务设计环节,直接聚焦机器人算法开发。核心服务于机器人学研究者、AI算法工程师、高校相关专业师生等群体,适用于机器人操作策略训练、仿真数据集构建、通用机器人AI模型验证等多种研发场景,可有效缩短泛化机器人策略的训练周期。

智元灵犀X1开发指南
免费智元灵犀X1开发指南是面向智元灵犀X1开源人形机器人的官方开发文档站点,核心定位是为机器人开发相关从业者、爱好者提供体系化的开发指导资源。站点内包含硬件参数详解、开发环境搭建教程、开源代码调用示例三类核心内容,目标用户覆盖高校科研人员、机器人开发工程师、教育领域的实训指导人员以及个人机器人爱好者,可应用于机器人技术研发、课程实验设计、二次功能开发、硬件扩展适配等多种场景,帮助用户全面掌握灵犀X1机器人的开发逻辑与实现路径。

Hillbot
免费Hillbot是聚焦具身AI与机器人技术研发的技术平台,核心定位是为各类机器人提供AI大脑和适应性技能解决方案。平台核心功能包括机器人基础模型训练数据集构建、3D场景捕捉与模拟系统搭建、机器人学习算法优化。服务于机器人研发企业、科研机构、AI技术研发团队等群体,可应用于工业机器人技能升级、服务机器人环境适配、特种机器人复杂任务执行等多个场景,助力机器人在非结构化复杂环境中完成多样化作业需求。
NEO
免费NEO是1X Technologies官方推出的家用智能人形机器人产品及服务平台,核心定位为面向家庭场景的人形机器人信息展示与用户服务载体。平台支持NEO机器人核心功能演示、技术原理说明、使用教程查阅以及购买咨询服务,同时开放开发者协作通道,支持第三方基于NEO硬件开发拓展功能模块。目标用户覆盖普通家庭用户、AI机器人爱好者、家用服务机器人开发者、智能家居从业者、家政服务研究人员、养老服务机构运营者等。可用于普通家庭了解家用人形机器人的任务执行能力,机器人爱好者获取技术参数,开发者对接硬件适配开发需求,机构评估机器人在养老、家政场景的落地可行性。
Covariant
Covariant是一家专注于为仓储物流场景提供AI驱动机器人解决方案的科技企业,核心业务是开发基于通用AI模型的机器人拣选、分拣系统,帮助物流、零售、电商行业提升仓储作业自动化水平。核心功能包括AI机器人拣选系统、动态商品识别、仓储流程数字化管理、多机器人协同作业、系统集成适配,面向电商仓储运营商、第三方物流企业、零售分销中心、制造业仓储部门等用户,适用于电商订单履行拆零拣选、退货商品分拣、入库理货、原材料仓储收发等高频作业场景。
你是 ReKep 的开发者或团队吗?
认领后可编辑工具信息、获取真实点击数据,并在页面上展示官方认证徽章。
访问第三方工具时,请注意账号、隐私与支付安全
用户评论
0· 0 条