双臂机器人开发
1 个收录工具1 个分类7 个关联标签编辑实测收录
1 个结果
rekep-robot.github.io
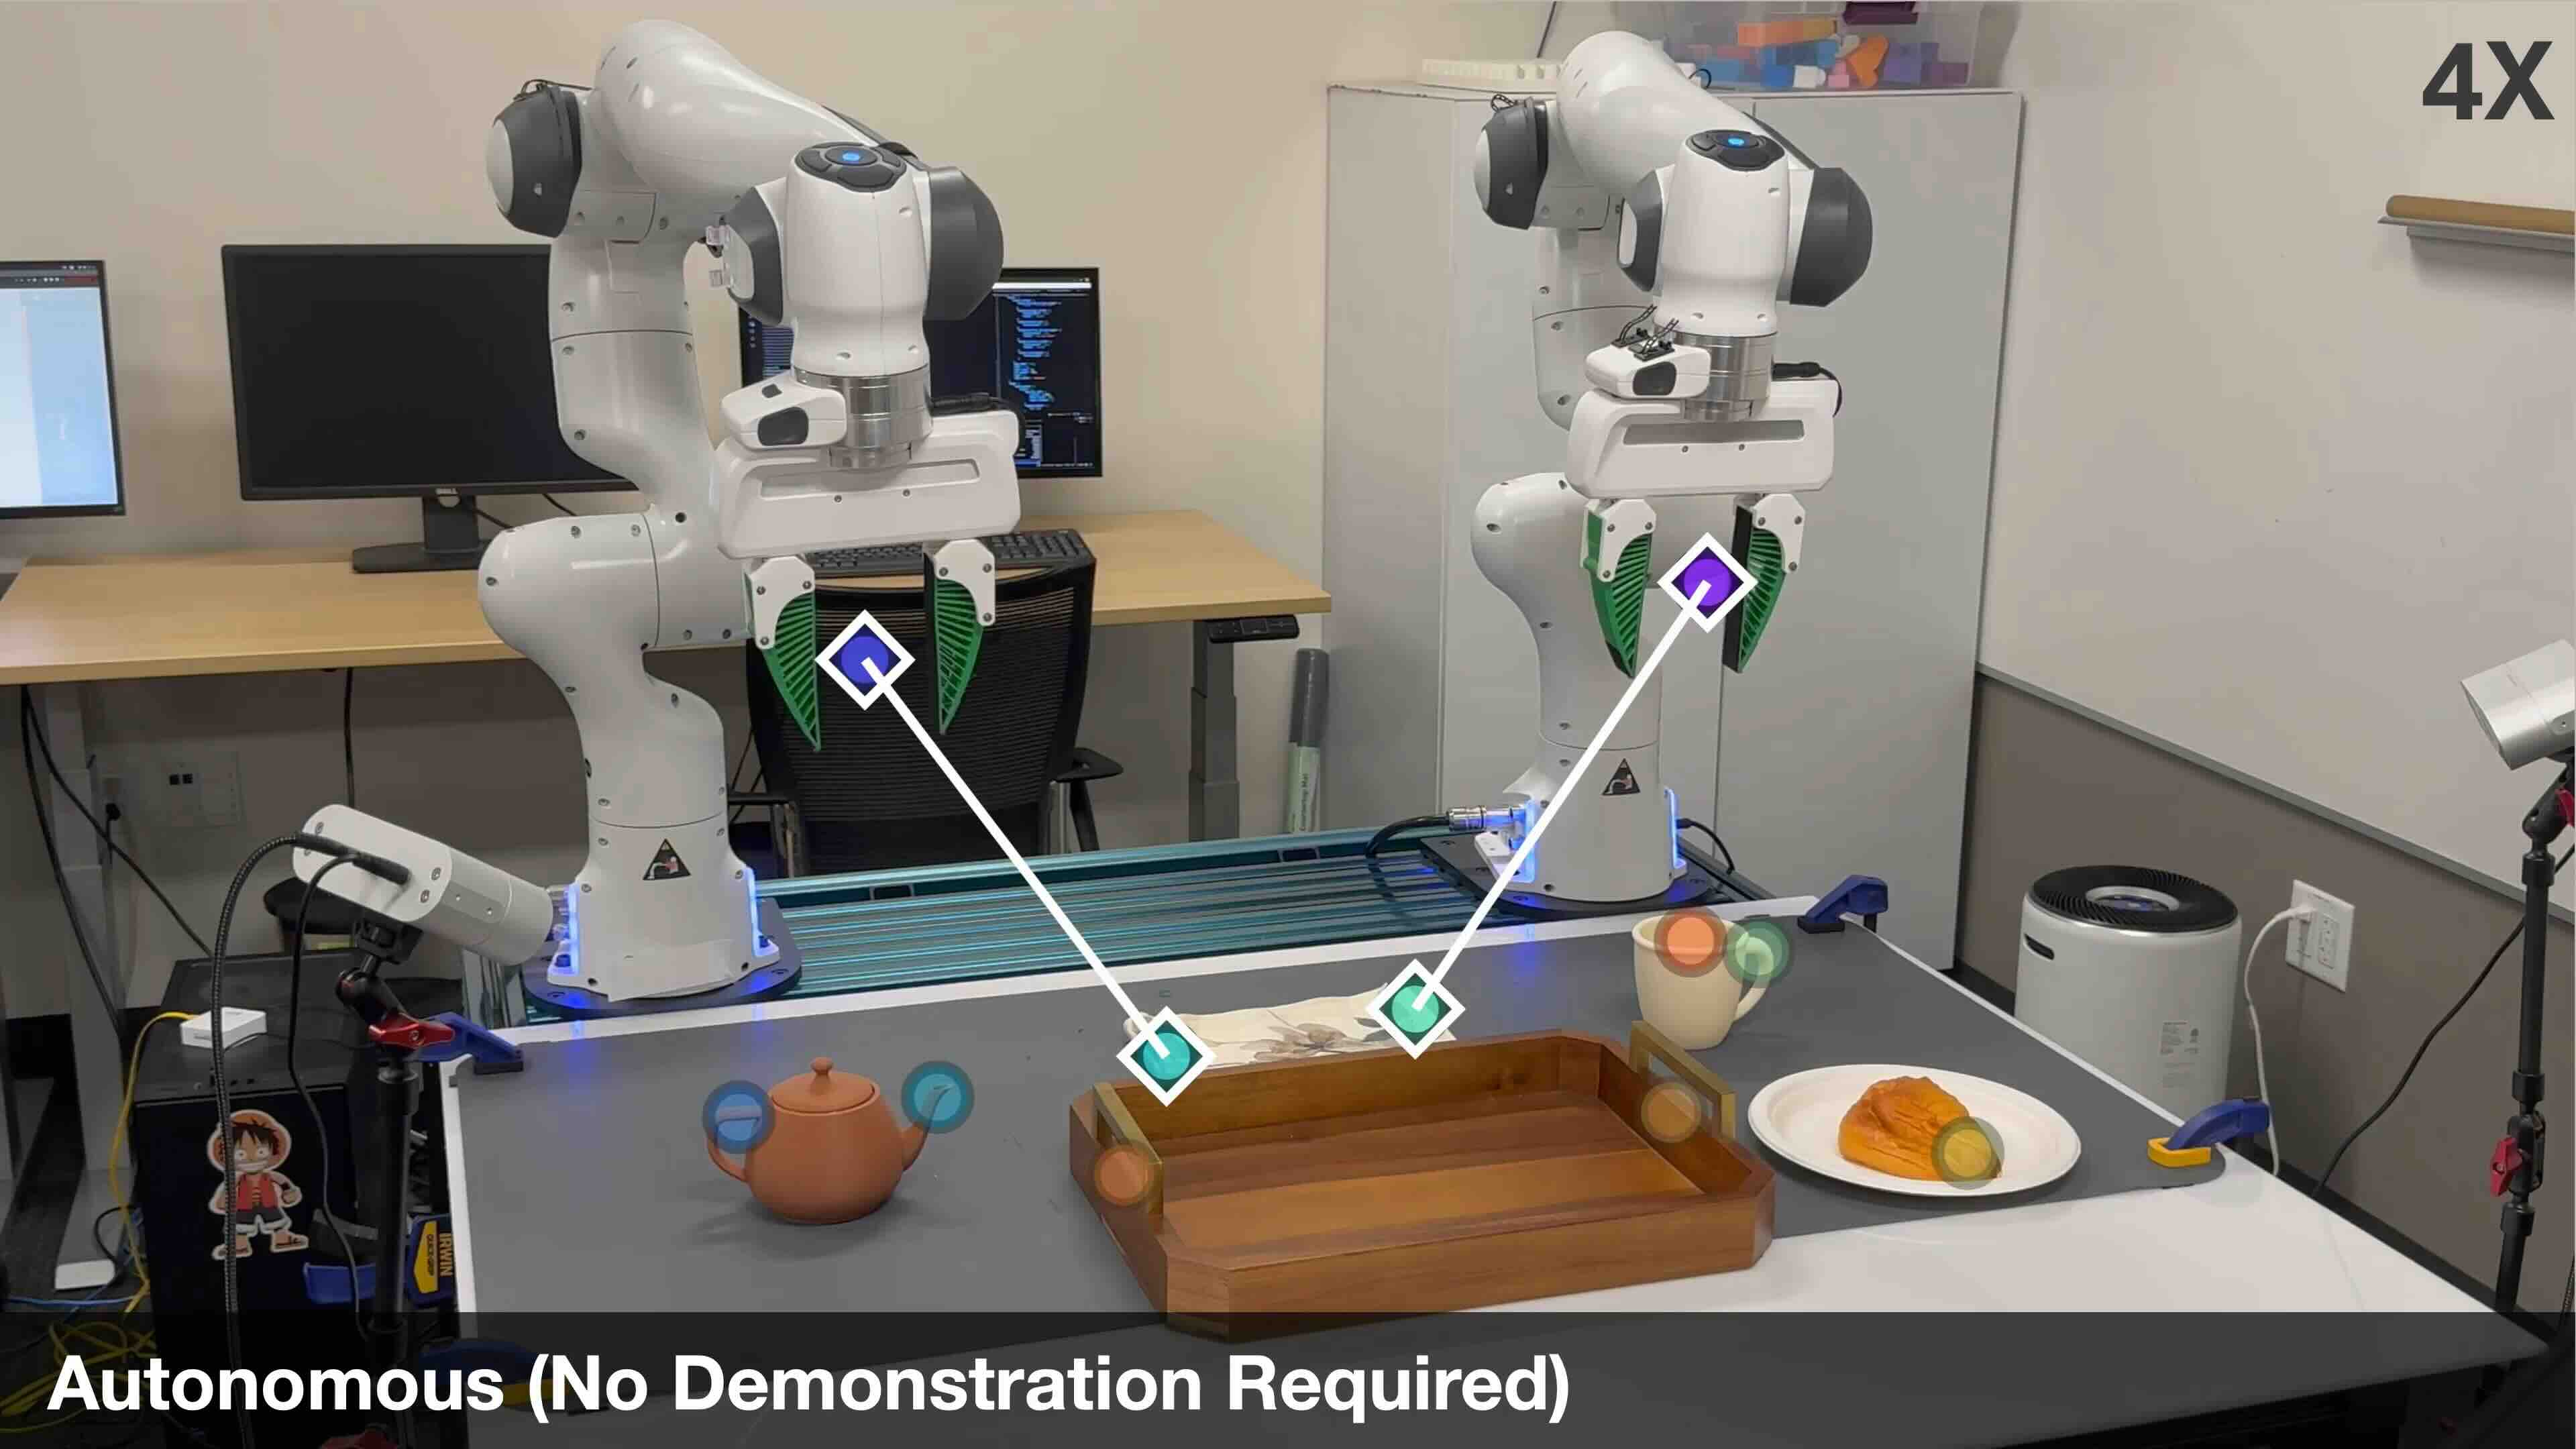
ReKep是面向机器人研发领域的时空关系关键点约束推理系统,核心定位是帮助开发者降低机器人操控任务的编码门槛。系统支持基于大型视觉模型与视觉-语言模型生成约束规则,无需特定任务训练或预置环境模型即可完成任务编码,同时可对接现成求解器完成实时动作优化,适配多阶段、双手协同、户外非结构化场景等复杂任务需求。目标用户覆盖机器人算法研发人员、高校机器人相关专业研究者、智能机器人产品开发工程师、自动化场景方案设计者等,可应用于工业机器人任务调试、服务机器人行为编码、户外特种机器人任务规划、多机协作系统逻辑开发等多种场景。
机器人开发约束推理多模态模型应用