ReKep使用教程
AI机器人5 步上手
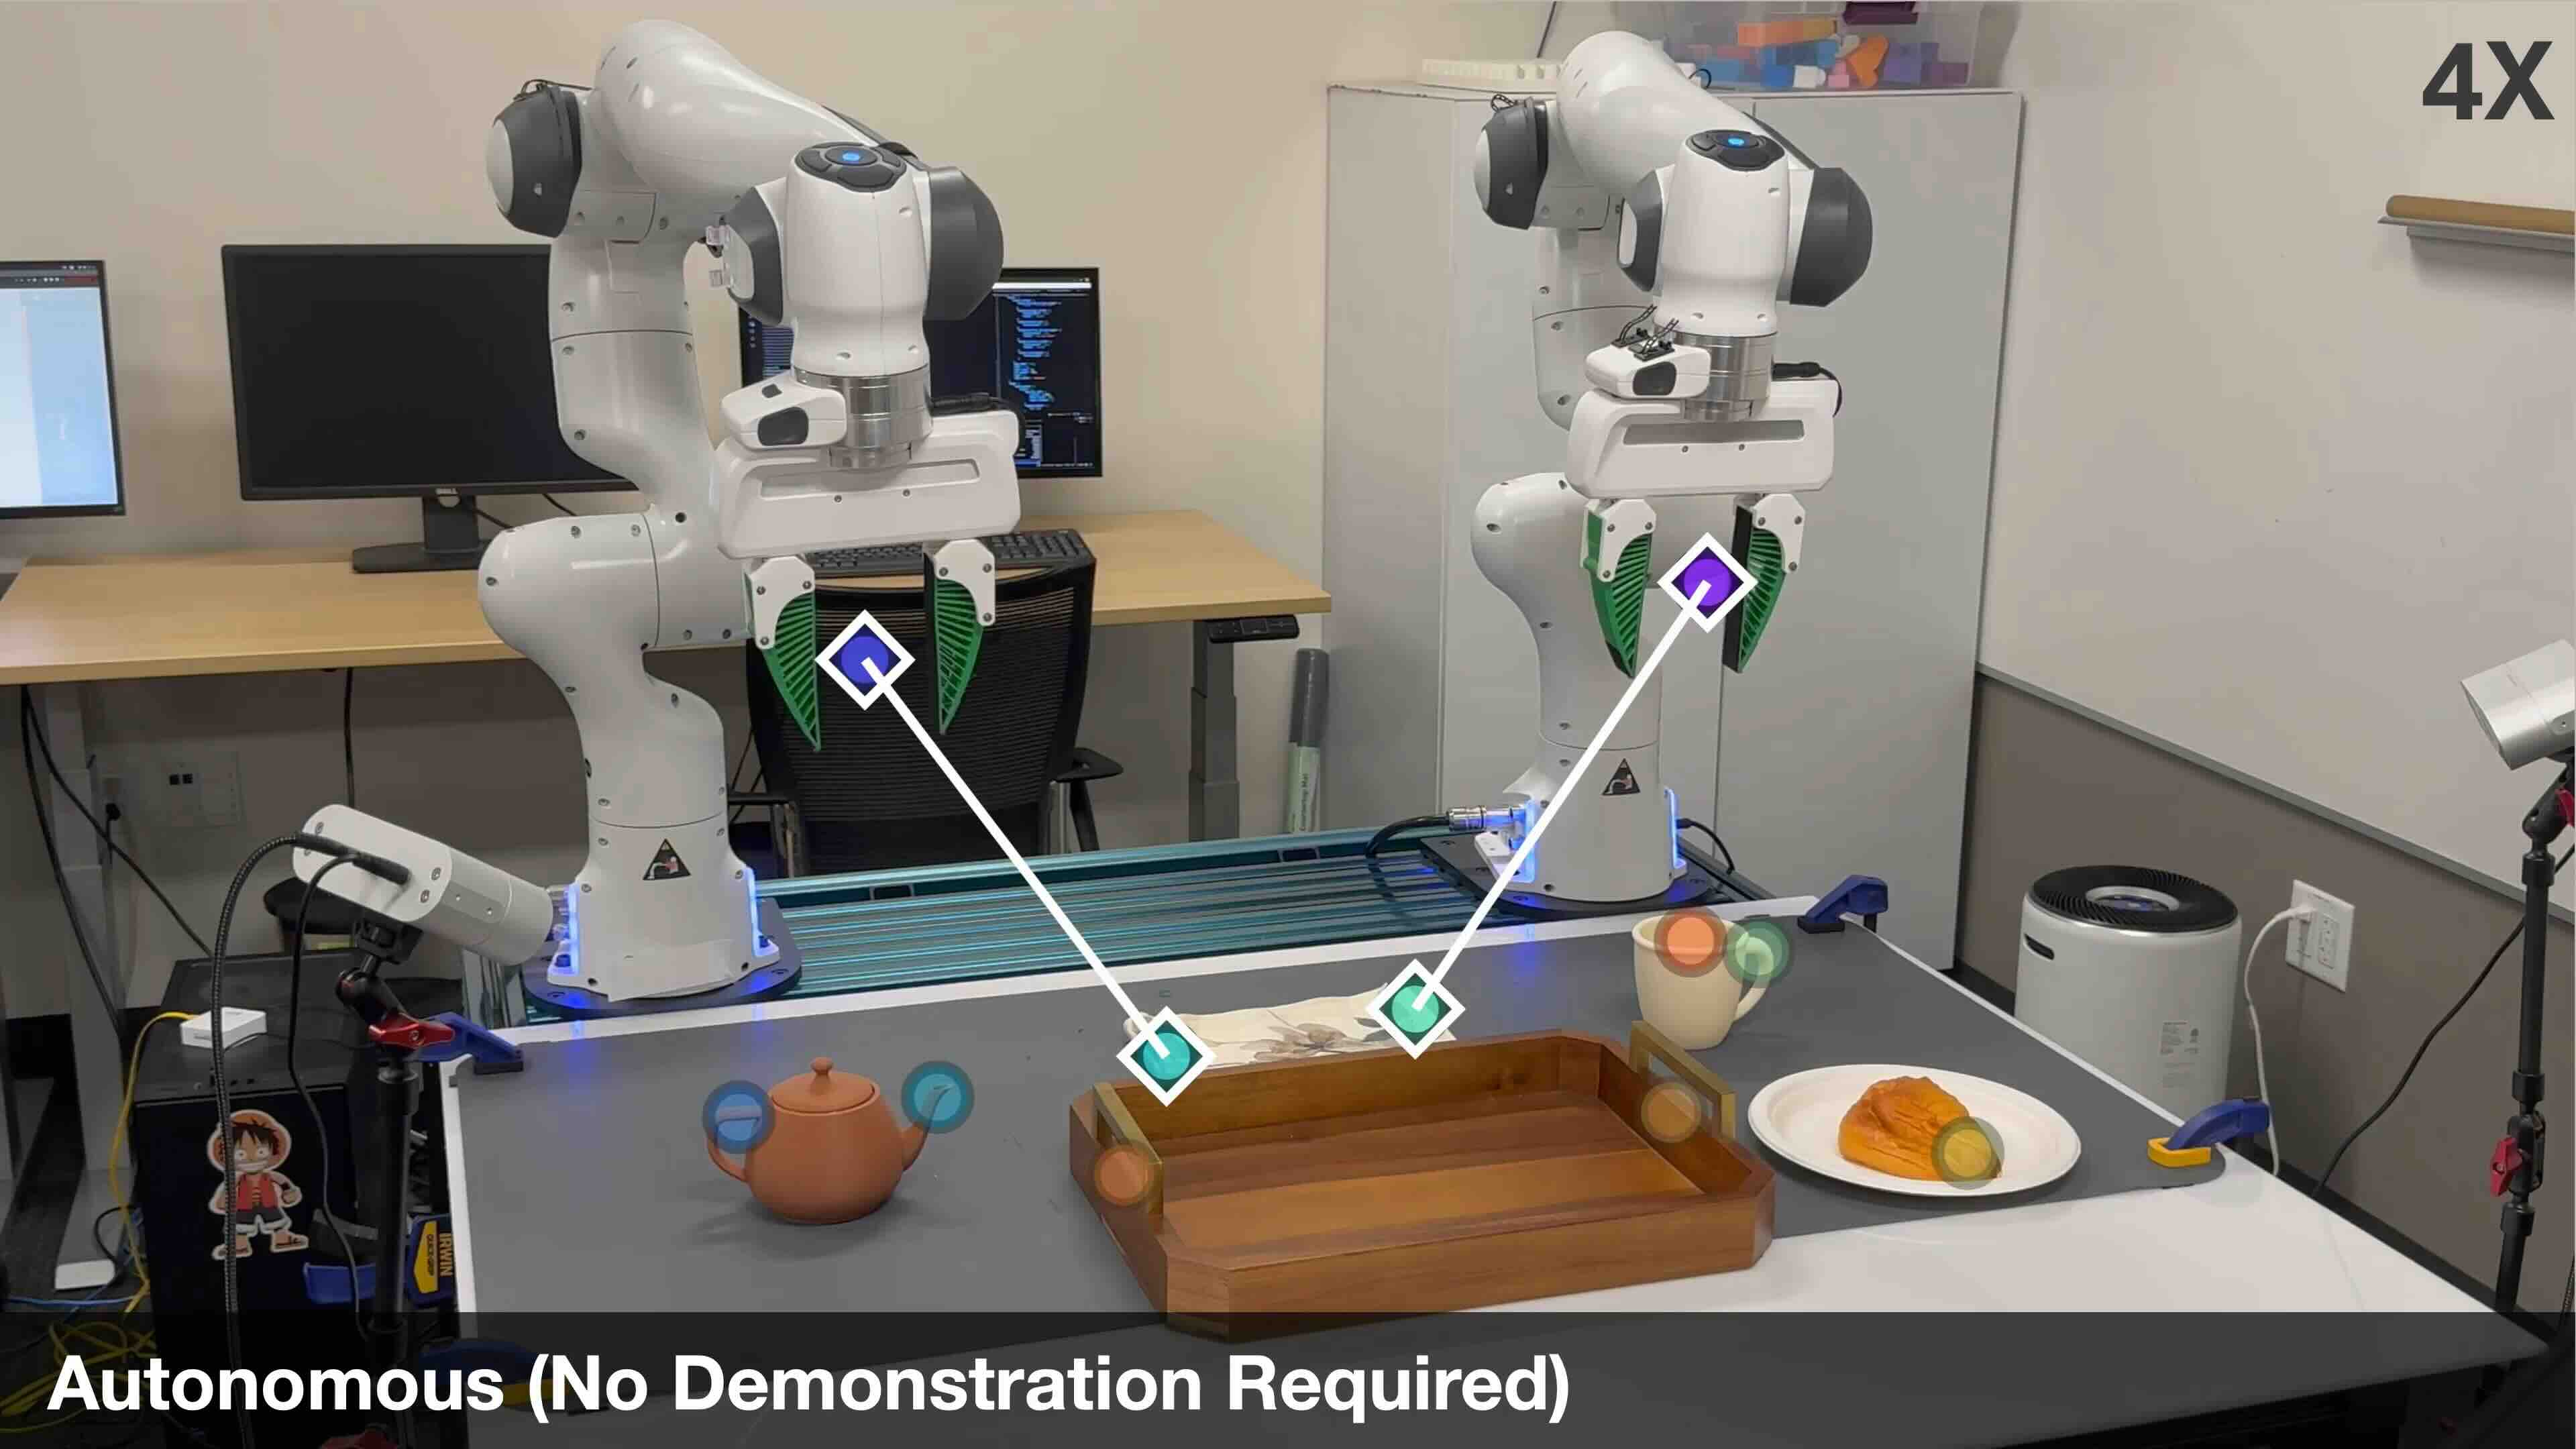
ReKep是面向机器人研发领域的时空关系关键点约束推理系统,核心定位是帮助开发者降低机器人操控任务的编码门槛。系统支持基于大型视觉模型与视觉-语言模型生成约束规则,无需特定任务训练或预置环境模型即可完成任务编码,同时可对接现成求解器完成实时动作优化,适配多阶段、双手协同、户外非结构化场景等复杂任务需求。目标用户覆盖机器人算法研发人员、高校机器人相关专业研究者、智能机器人产品开发工程师、自动化场景方案设计者等,可应用于工业机器人任务调试、服务机器人行为编码、户外特种机器人任务规划、多机协作系统逻辑开发等多种场景。
- 1
访问ReKep官方网站,查看系统的接入文档与支持的机器人硬件、求解器类型列表,确认自身使用的设备与系统兼容,提前准备好待部署的机器人任务场景相关的视觉素材或自然语言描述。
- 2
根据文档指引完成本地运行环境的配置,将系统与对应的视觉采集设备、机器人运动控制模块、求解器工具完成接口对接,测试各模块之间的通信是否正常。
- 3
上传任务的相关输入内容,可选择输入自然语言任务描述,或者上传目标场景的参考图像、视频,系统会自动解析内容,生成初始的关键点约束集合。
- 4
对生成的约束集合进行校验与调整,可手动修改约束的阈值、触发条件、关联关系,调整完成后在仿真环境中运行测试,观察机器人的执行效果是否符合预期,逐步优化约束参数。
- 5
确认约束逻辑无误后,将系统接入实际机器人的控制链路,开启实时运行模式,系统会实时采集环境视觉信息,动态更新约束并传入求解器生成动作指令,完成任务的实际执行。
看完教程,直接上手试试
访问 ReKep 官网