机器人仿真
liruiw.github.io
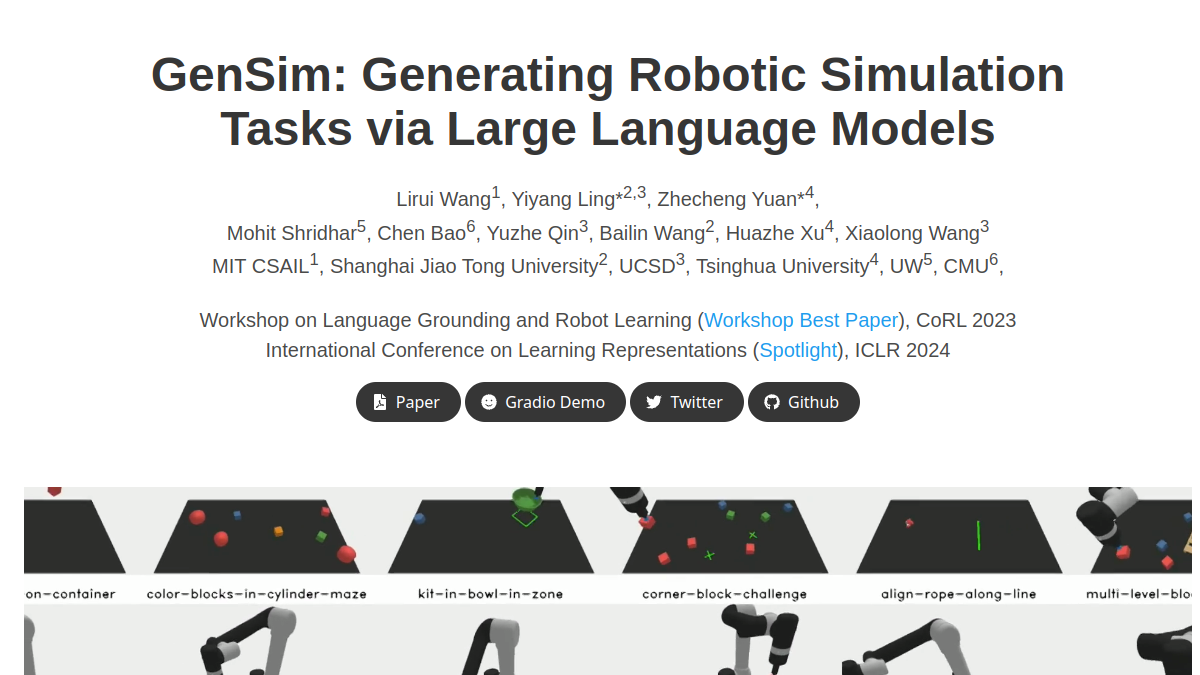
GenSim是面向机器人研发领域的模拟任务生成工具,核心定位是依托大语言模型能力为机器人仿真训练提供大规模、多样化的任务生成解决方案。核心功能包括支持目标导向与探索性两种任务生成模式,可自动生成可运行的机器人模拟任务代码,还能为多任务策略训练提供标准化数据集,同时具备任务泛化效果验证能力。目标用户覆盖机器人算法研发人员、高校机器人方向研究者、机器人仿真开发工程师、AI机器人相关项目开发者等。主要使用场景包括机器人多任务策略预训练数据集搭建、机器人任务泛化能力测试基准扩展、仿真到真实世界迁移的策略验证、大语言模型在机器人领域应用的相关研究等。
universal-simulator.github.io
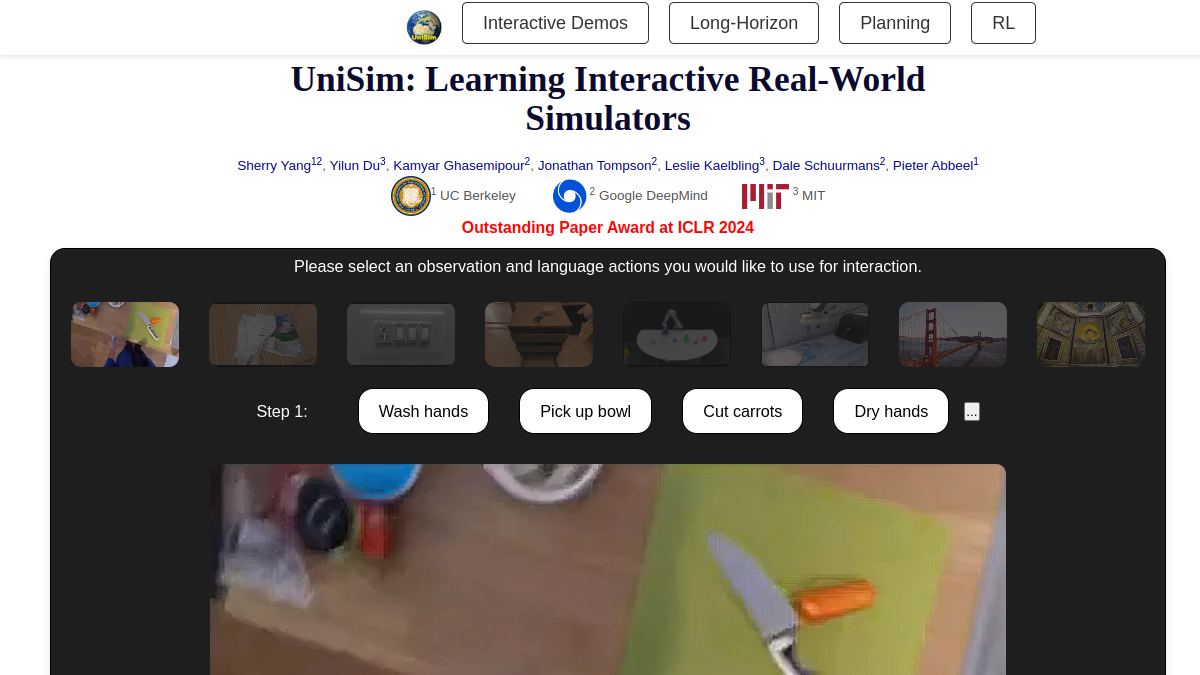
UniSim是一款面向人工智能研发、数字内容创作等领域的交互式真实世界模拟器,核心通过生成式建模技术模拟人类、机器人等多类型交互主体的行为,输出高拟真的交互体验。其核心功能包括多主体交互行为模拟、跨模态指令视觉结果生成、智能体迁移训练支持,可覆盖游戏可控内容创作、机器人仿真训练、智能模型迭代研发等多个场景,目标用户包含AI算法研发人员、游戏内容创作者、机器人工程师、影视特效制作人员等群体,可满足从底层智能体策略训练到上层数字内容生成的多元需求。

homietele.github.io
HOMIEtele是一款专注于人形机器人遥操作的开源技术服务平台,核心定位为研究人员、机器人开发团队提供集动作捕捉、远程控制、仿真训练于一体的技术支持体系。平台集成实时人体运动捕捉模块,可将人体肢体动作快速映射至人形机器人关节;内置强化学习训练框架,支持用户自定义训练场景完成机器人行走、操作等任务的模型迭代;提供多端适配的遥操作接口,满足不同硬件环境下的远程控制需求。目标用户覆盖机器人领域研发人员、高校相关专业师生、人形机器人开发团队、人工智能算法研究员等,可应用于人形机器人动作开发、远程作业场景验证、强化学习算法落地测试、机器人教学演示等多个场景。
1x.tech
1X World Model是面向机器人研发领域的世界模拟机器学习平台,核心定位是为机器人系统提供高拟真的环境行为响应模拟能力。平台支持机器人行为响应预测,可模拟不同类型物体交互效果,还能完成机器人策略预评估。主要服务于机器人研发工程师、自动驾驶技术开发人员、AI实验室研究人员、高校机器人相关专业师生等群体,适用于机器人运动策略调试、复杂环境下机器人交互测试、机器人落地前虚拟验证等场景,可降低实体测试的资源消耗,提升研发迭代效率。
cyber-demo.github.io
CyberDemo 是聚焦机器人灵巧操作模拟的开源技术项目,核心定位是通过还原人类演示行为,搭建机器人操作能力的训练与验证框架。项目核心功能包含人类操作行为捕捉与数据标注、高还原度物理模拟环境搭建、机器人操作策略迁移验证三类服务。面向机器人研发工程师、机器学习算法研究员、高校机器人方向师生等群体,可应用于工业机器人操作算法训练、服务机器人日常交互场景测试、机器人灵巧手抓取策略研发等场景,为机器人在复杂现实环境中的操作能力优化提供数据与环境支撑。
genesis-embodied-ai.github.io
Genesis AI是面向机器人学、具身AI与物理AI领域的物理仿真平台,核心定位是为相关研发场景提供高拟真度的物理模拟与数据生成支持。平台搭载自研通用物理引擎,可实现多类型材料与物理现象的模拟,同时内置真实感渲染系统与生成数据引擎,支持自然语言转多模态数据的需求。平台适配Python开发习惯,目标用户覆盖机器人研发工程师、具身AI研究者、高校相关专业师生、仿真技术开发人员等,可应用于机器人运动测试、具身智能模型训练、物理场景仿真实验、AI训练数据集生成等场景,帮助用户降低物理实验成本,提升研发测试效率。

hover-versatile-humanoid.github.io
HOVER是面向人形机器人领域的多功能神经全身控制器项目站点,核心定位是为人形机器人运动控制提供可扩展的统一策略解决方案。站点目前已开放项目核心原理说明、技术文档、开源代码入口、演示案例库以及社区交流通道,相关从业者可通过该站点获取整套人形机器人神经控制技术框架,也可基于现有开源方案进行二次开发,适配不同硬件形态的人形机器人平台,可应用于人形机器人运动控制算法研发、复杂场景下机器人运动策略调试、多模式控制相关的学术研究验证、机器人整机运动性能优化等场景,帮助相关从业者提升人形机器人运动控制的效率与灵活性。

maniskill.ai
ManiSkill是面向机器人研发领域的开源平台,核心聚焦机器人模拟、规模化机器人数据生成、泛化机器人AI训练三大方向。平台搭载GPU并行模拟引擎,可实现超高速的视觉数据采集与环境仿真,支持用户跳过资产收集与任务设计环节,直接聚焦机器人算法开发。核心服务于机器人学研究者、AI算法工程师、高校相关专业师生等群体,适用于机器人操作策略训练、仿真数据集构建、通用机器人AI模型验证等多种研发场景,可有效缩短泛化机器人策略的训练周期。