人形机器人

homietele.github.io
HOMIEtele是一款专注于人形机器人遥操作的开源技术服务平台,核心定位为研究人员、机器人开发团队提供集动作捕捉、远程控制、仿真训练于一体的技术支持体系。平台集成实时人体运动捕捉模块,可将人体肢体动作快速映射至人形机器人关节;内置强化学习训练框架,支持用户自定义训练场景完成机器人行走、操作等任务的模型迭代;提供多端适配的遥操作接口,满足不同硬件环境下的远程控制需求。目标用户覆盖机器人领域研发人员、高校相关专业师生、人形机器人开发团队、人工智能算法研究员等,可应用于人形机器人动作开发、远程作业场景验证、强化学习算法落地测试、机器人教学演示等多个场景。
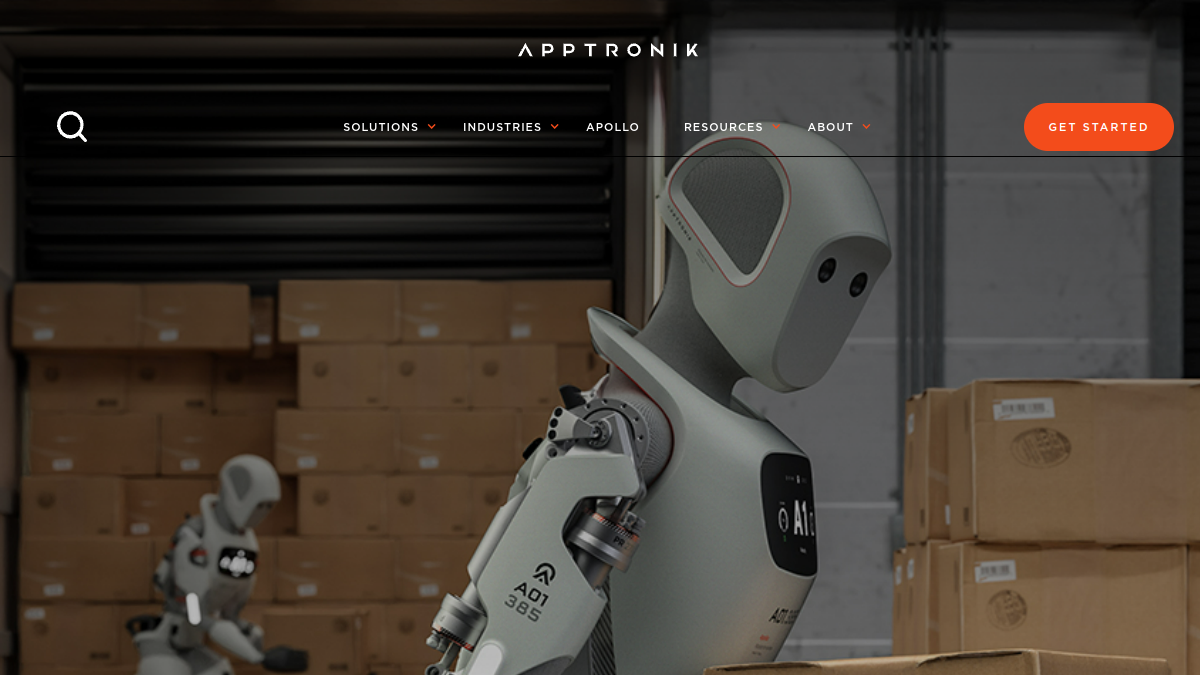

apptronik.com
Apptronik是源自德克萨斯大学奥斯汀分校人类中心机器人实验室的机器人研发企业,核心定位是开发适配多元场景的人形及特种机器人产品,推动机器人技术在生产生活场景的落地。核心功能包括外骨骼动力辅助设备研发、多形态机器人硬件平台输出、人形机器人Apollo系列全栈技术方案提供,目标用户覆盖工业制造企业、物流仓储运营方、科研机构及特种作业场景运营方,可应用于产线重复性作业替代、重物搬运人力辅助、特种环境作业执行、机器人技术研发试验等多种场景,相关产品均围绕以人为中心的设计理念打造,适配人机协同作业需求。
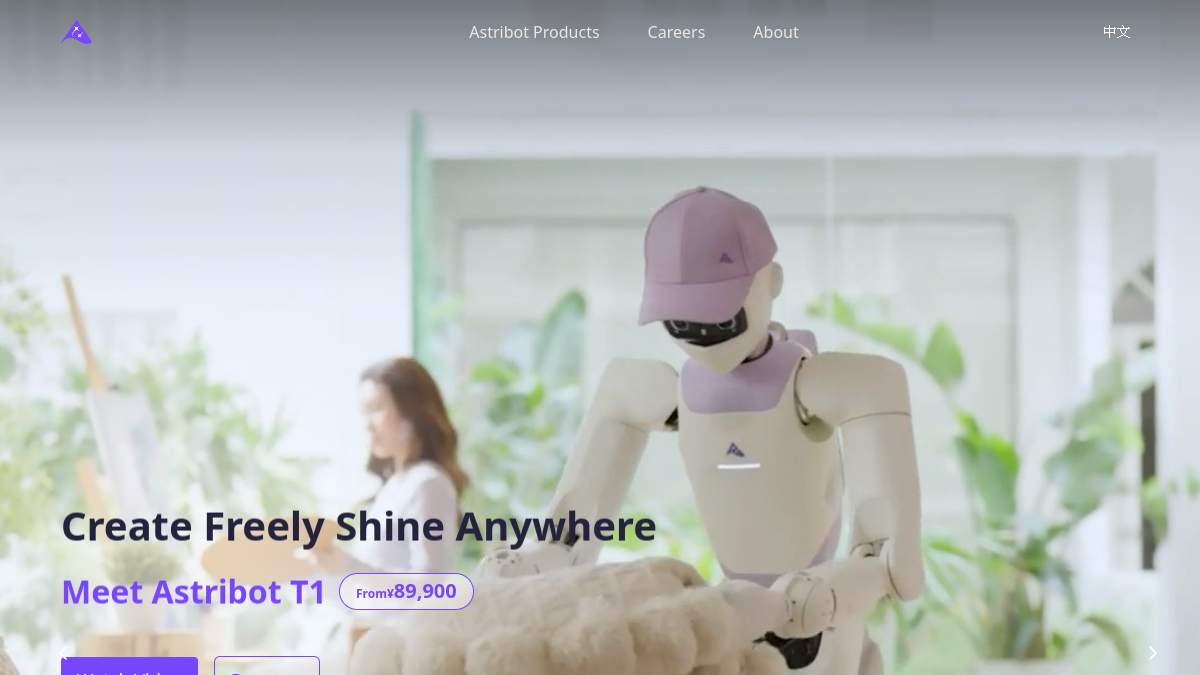

astribot.com
星尘智能S1是星尘智能(Astribot)推出的新一代AI人形机器人产品官网,核心定位为面向大众用户的AI机器人助理服务平台。平台支持S1机器人功能演示查看、技术参数查询、预约登记等核心服务,目标用户覆盖家庭用户、工业场景运营方、科研机构人员、AI技术爱好者等群体,可用于了解人形机器人技术进展、申请产品测试资格、对接商用合作需求等场景,为用户提供AI机器人落地应用的全流程信息支持。
sanctuary.ai
Phoenix™是Sanctuary.ai推出的通用型人形机器人产品官方站点,核心定位为面向商业场景的劳动类人形机器人技术展示与方案对接平台。站点可提供Phoenix™机器人的技术参数详情、实际落地应用案例、Carbon™ AI控制系统运行逻辑介绍三类核心内容,目标用户覆盖工业制造企业管理者、物流仓储运营负责人、助残科技领域研究者、机器人技术开发人员、劳动力资源规划从业者、特殊群体就业帮扶机构工作人员等,可满足用户了解机器人劳动能力、评估场景适配性、对接合作采购需求、学习人形机器人前沿技术等多种使用场景。
clonerobotics.com
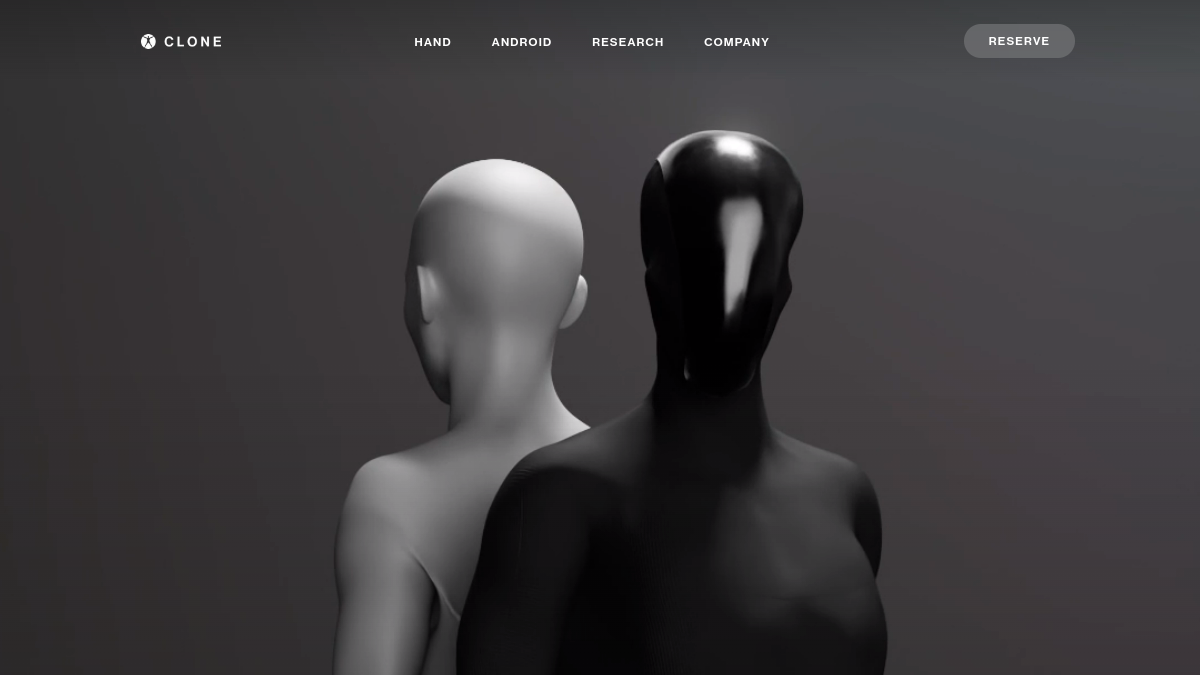
Clone Incorporated是一家专注于类人机器人技术研发的科技企业,官网为用户提供机器人硬件产品、技术方案、研发进展等相关信息。核心功能包括仿生人形机器人产品展示、机器人硬件组件参数查询、行业应用场景解决方案介绍等,目标用户覆盖机器人研发从业者、工业生产规划人员、科研机构研究人员、科技行业投资者等,可应用于工业作业场景适配、科研项目技术参考、商业落地方案选型、前沿机器人技术趋势了解等场景。

tesla.com
We, Robot是特斯拉官方展示自动驾驶与机器人技术布局的专题页面,核心定位为公开特斯拉在智能出行、人形机器人领域的技术路线与长期愿景。核心功能包含自动驾驶技术路线解读、未来智能出行产品矩阵介绍、人形机器人Tesla Bot应用场景展示三类。目标用户覆盖汽车行业从业者、科技领域爱好者、新能源与AI技术研究者、特斯拉潜在用户等群体,适用于用户了解特斯拉前沿技术规划、行业人士分析智能交通发展方向、科技爱好者追踪前沿AI落地应用等多种场景。
figure.ai
Figure AI是专注于人形机器人研发的科技企业官方网站,核心定位为展示通用型人形机器人Figure 01的技术进展与落地应用。网站核心功能包括:其一,详细披露Figure 01的技术参数、核心能力与迭代动态;其二,展示机器人在制造业、物流仓储、零售等多个场景的实际落地案例;其三,公开团队研发背景与技术成果,同时开放招聘、合作对接入口。目标用户覆盖智能制造从业者、物流仓储运营管理者、AI机器人领域研发人员、相关行业投资者、科技爱好者,以及有自动化改造需求的企业决策者。用户可在网站上了解人形机器人的最新技术进展,查看不同场景下的作业演示视频,对接合作洽谈与人才招聘相关事宜。

hover-versatile-humanoid.github.io
HOVER是面向人形机器人领域的多功能神经全身控制器项目站点,核心定位是为人形机器人运动控制提供可扩展的统一策略解决方案。站点目前已开放项目核心原理说明、技术文档、开源代码入口、演示案例库以及社区交流通道,相关从业者可通过该站点获取整套人形机器人神经控制技术框架,也可基于现有开源方案进行二次开发,适配不同硬件形态的人形机器人平台,可应用于人形机器人运动控制算法研发、复杂场景下机器人运动策略调试、多模式控制相关的学术研究验证、机器人整机运动性能优化等场景,帮助相关从业者提升人形机器人运动控制的效率与灵活性。