强化学习
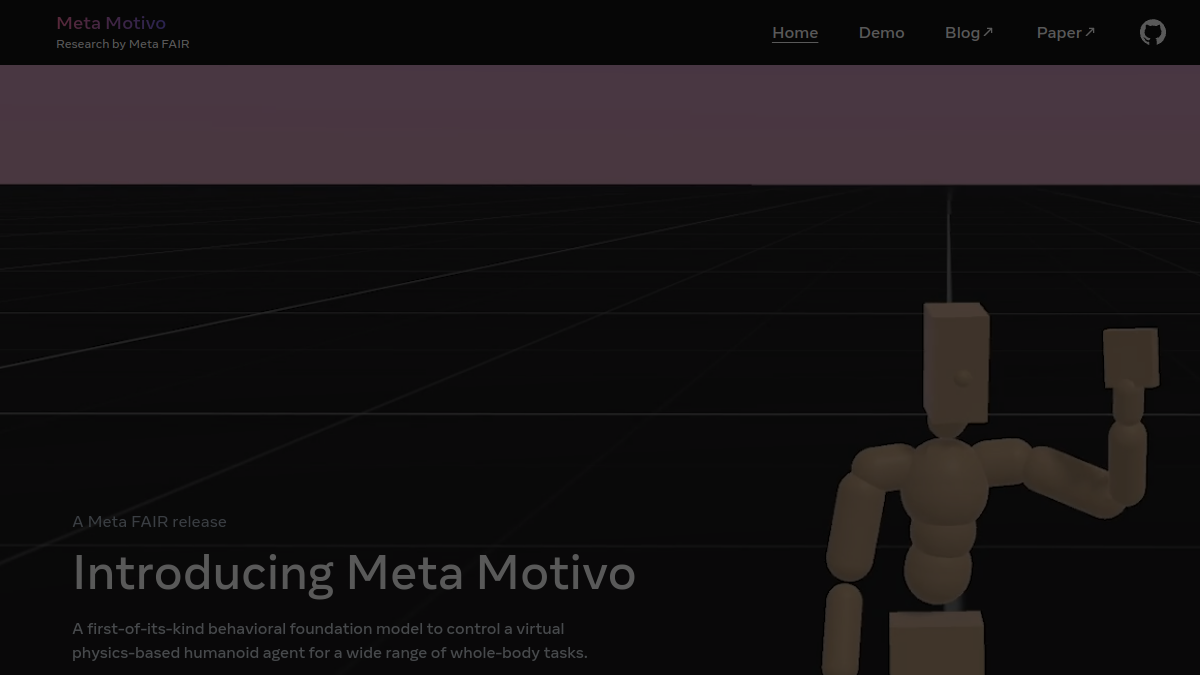

metamotivo.metademolab.com
Meta Motivo是Meta FAIR推出的早期行为基础模型演示站点,核心定位是为相关领域研究者、开发者提供无监督强化学习训练的虚拟人形代理模型功能演示与资源获取入口。站点支持模型能力在线交互测试、预训练模型及训练代码下载、零样本任务效果展示三类核心功能,面向人工智能领域研究者、强化学习开发者、机器人研发从业者、高校相关专业师生等群体,可用于行为基础模型技术验证、人形机器人控制逻辑参考、相关技术研究复现、学术课题实验支撑等场景,帮助用户直观理解该模型在复杂全身任务控制上的技术特性。
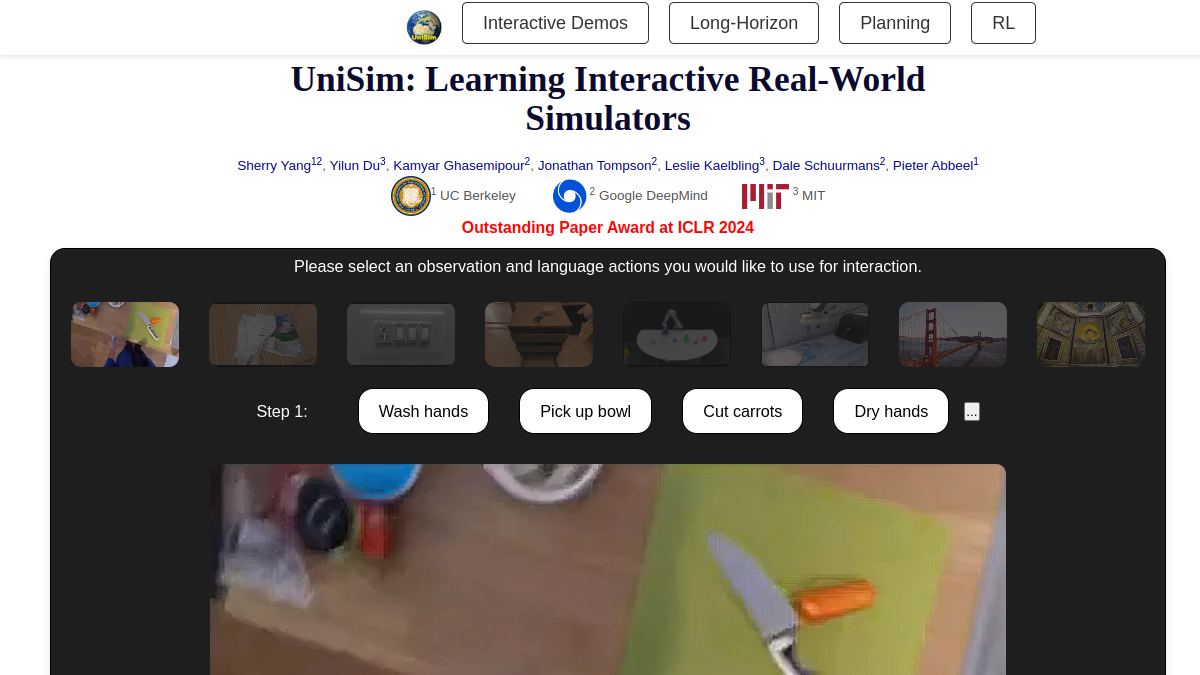
universal-simulator.github.io
UniSim是一款面向人工智能研发、数字内容创作等领域的交互式真实世界模拟器,核心通过生成式建模技术模拟人类、机器人等多类型交互主体的行为,输出高拟真的交互体验。其核心功能包括多主体交互行为模拟、跨模态指令视觉结果生成、智能体迁移训练支持,可覆盖游戏可控内容创作、机器人仿真训练、智能模型迭代研发等多个场景,目标用户包含AI算法研发人员、游戏内容创作者、机器人工程师、影视特效制作人员等群体,可满足从底层智能体策略训练到上层数字内容生成的多元需求。
eureka-research.github.io
Eureka是面向强化学习领域的奖励设计算法项目站点,核心定位是依托大语言模型能力实现自动化、高性能的奖励函数生成与优化。核心功能包括基于大语言模型的零样本奖励代码生成、奖励函数的多轮迭代进化优化、强化学习训练效果的适配验证。目标用户覆盖强化学习研究人员、机器人开发工程师、AI算法开发者、高校AI相关专业师生。使用场景包含机器人控制策略训练研发、强化学习环境 reward 设计、复杂技能学习任务的算法验证、学术研究中的对比实验基准搭建等,可帮助用户降低人工设计奖励函数的门槛,提升强化学习训练的效果上限。

homietele.github.io
HOMIEtele是一款专注于人形机器人遥操作的开源技术服务平台,核心定位为研究人员、机器人开发团队提供集动作捕捉、远程控制、仿真训练于一体的技术支持体系。平台集成实时人体运动捕捉模块,可将人体肢体动作快速映射至人形机器人关节;内置强化学习训练框架,支持用户自定义训练场景完成机器人行走、操作等任务的模型迭代;提供多端适配的遥操作接口,满足不同硬件环境下的远程控制需求。目标用户覆盖机器人领域研发人员、高校相关专业师生、人形机器人开发团队、人工智能算法研究员等,可应用于人形机器人动作开发、远程作业场景验证、强化学习算法落地测试、机器人教学演示等多个场景。
gr.inc
General Reasoning是一家专注于推理人工智能技术开发与开放获取的平台,核心定位是通过强化学习技术优化推理AI模型,为各类机器智能应用提供底层技术支持。平台提供模型技术开放访问、推理能力定制开发、安全性能评估测试、行业应用适配对接等服务,目标用户覆盖人工智能研究人员、科技企业技术团队、高校科研实验室、人工智能创业者以及硬件设备研发团队。可用于大语言模型推理能力升级、自动驾驶决策系统优化、工业智能设备推理模块搭建、AI安全风险评估等场景。
choiszt.github.io
Octopus是一款基于环境反馈的视觉语言编程工具,核心定位是为AI代理任务处理提供从目标解析到代码生成的全流程支持。其核心功能包括多模态任务目标解析,可同时理解视觉输入与文本指令的需求;复杂动作序列规划,能为不同场景下的任务生成可落地的执行步骤;可执行代码自动生成,将规划好的动作序列直接转化为可运行的代码。该工具面向AI研究人员、智能体开发人员、游戏AI开发者等群体,可应用于模拟器日常任务处理、复杂游戏交互开发、智能体决策模型训练、多模态AI系统研发等多个场景。
flowrl.ai
flowRL是基于强化学习技术的用户体验个性化优化工具,核心定位是帮助产品团队通过动态调整用户交互界面与体验路径,提升留存、收入、用户生命周期价值等核心业务指标。其核心功能包括实时用户行为响应UI调整、多目标强化学习优化模型、全链路用户数据归因分析,目标用户覆盖互联网产品运营、产品经理、增长团队、开发者等群体,适用于电商产品转化提升、SaaS产品留存优化、内容平台用户粘性增强、游戏付费路径优化等多个业务场景,无需复杂的算法开发能力即可接入使用,降低企业个性化体验搭建的技术门槛。
starling.cs.berkeley.edu
Starling-7B是由伯克利团队研发的开放大型语言模型,依托强化学习从AI反馈(RLAIF)框架训练而成。核心功能包括模型推理交互、开源资源下载、测评数据展示、在线演示体验与技术文档预览。该项目面向AI研究者、大模型开发者、自然语言处理学习者、企业技术人员等群体,可应用于模型效果验证、下游任务微调、大模型技术研究、对话类应用原型开发等多个场景,为开源大语言模型生态提供可复用的训练框架与基础模型资源。
digirl-agent.github.io
DigiRL是聚焦于现实场景智能代理训练的在线强化学习算法平台,核心面向安卓系统开放任务的智能控制需求。平台搭载自主价值评估模型,支持非结构化离线数据集训练,可实现离线到在线的强化学习迭代,能为设备野外环境控制、安卓自动化任务执行等场景提供算法支撑。目标用户涵盖强化学习领域研究人员、移动应用开发工程师、智能设备研发团队、自动化运维从业者等,可应用于算法性能验证、智能代理训练、安卓自动化方案落地、多场景设备控制策略研发等不同场景。

gamengen.github.io
GameNGen是基于神经模型开发的游戏引擎技术演示站点,核心定位为展示AI驱动的游戏实时交互与内容生成技术能力。核心功能包括《DOOM》游戏神经模拟交互演示、双阶段训练框架技术说明、模拟画质与真实游戏对比测试展示,面向游戏开发从业者、AI生成技术研究者、游戏技术爱好者群体,可用于技术调研、学术参考、前沿游戏技术体验等场景。该引擎能够实现复杂游戏环境的实时交互输出,长序列生成过程中画质稳定性表现良好,为未来AI原生游戏的开发路径提供了可参考的技术方案。

maniskill.ai
ManiSkill是面向机器人研发领域的开源平台,核心聚焦机器人模拟、规模化机器人数据生成、泛化机器人AI训练三大方向。平台搭载GPU并行模拟引擎,可实现超高速的视觉数据采集与环境仿真,支持用户跳过资产收集与任务设计环节,直接聚焦机器人算法开发。核心服务于机器人学研究者、AI算法工程师、高校相关专业师生等群体,适用于机器人操作策略训练、仿真数据集构建、通用机器人AI模型验证等多种研发场景,可有效缩短泛化机器人策略的训练周期。