三维重建
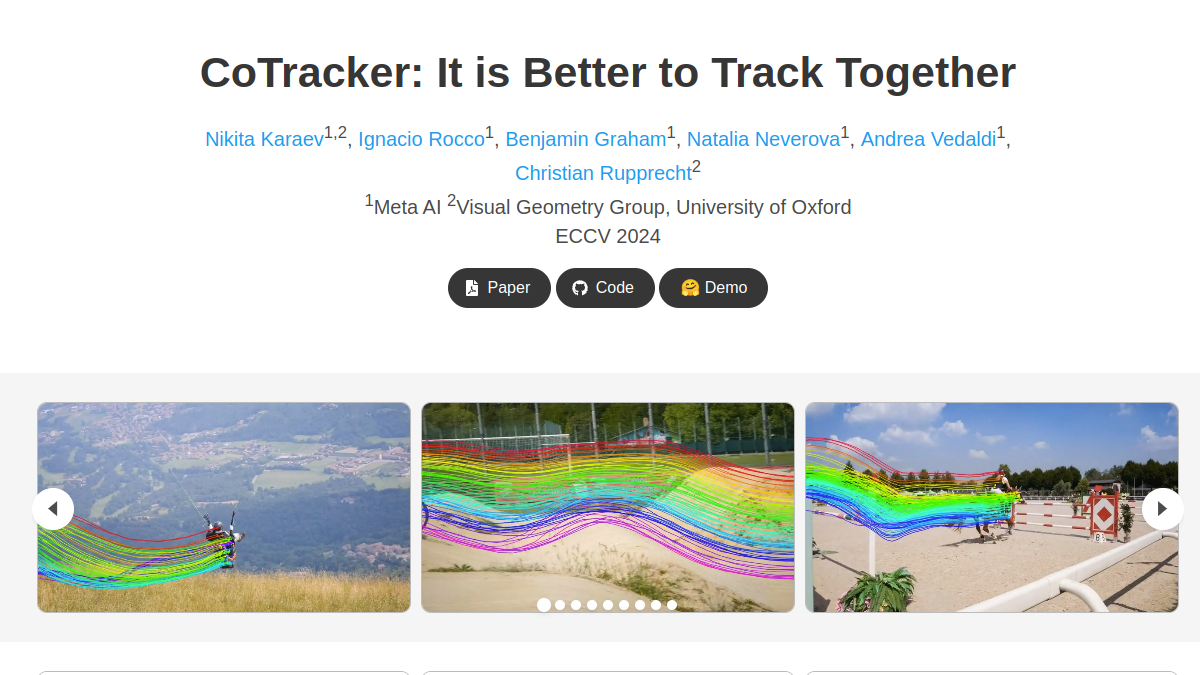

co-tracker.github.io
CoTracker是面向视频点跟踪任务的开源Transformer模型官方站点,核心功能为支持视频序列的稠密点联合跟踪、长时遮挡场景下的轨迹预测、可扩展的大规模点跟踪部署,目标用户覆盖计算机视觉研究人员、视频内容开发从业者、机器人导航算法工程师等群体,可应用于视频动作捕捉、三维重建、运动分析、自动驾驶场景感知、视频特效制作等多个领域,区别于传统独立点跟踪方法,该模型通过建模点与点之间的空间关联,提升跟踪的精度与鲁棒性,适配长视频、遮挡场景下的跟踪需求。
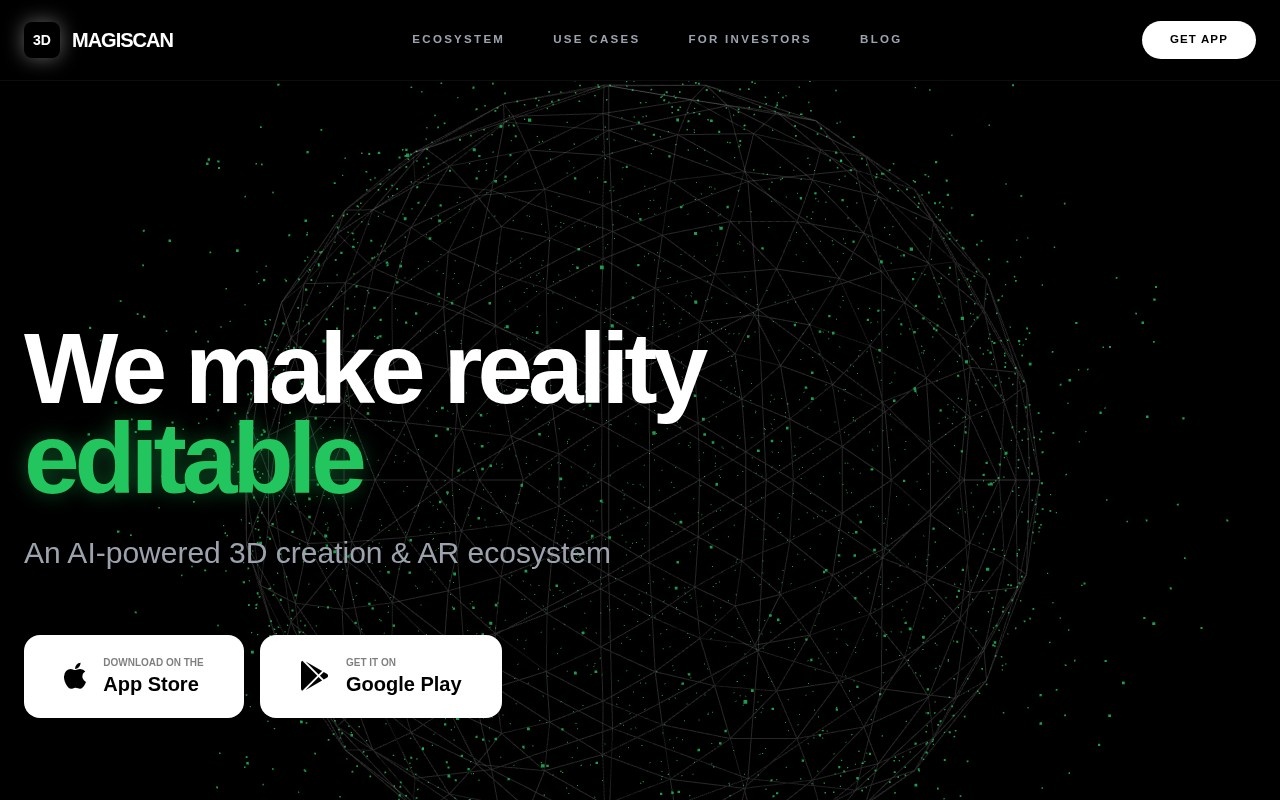
magiscan.app
MagiScan是一款由AI驱动的在线3D扫描工具,可帮助用户通过普通拍摄的照片将现实世界中的实体物体转化为数字3D模型。核心功能包含AI三维重建、模型导出、纹理优化、背景去除与网格简化,支持多种主流三维模型格式输出。该工具面向三维创作者、产品设计师、3D打印爱好者、文物保护工作者、手办收藏家以及AR内容开发者,适用于产品建模、文物数字化存档、3D打印预处理、AR交互素材制作等多种使用场景。
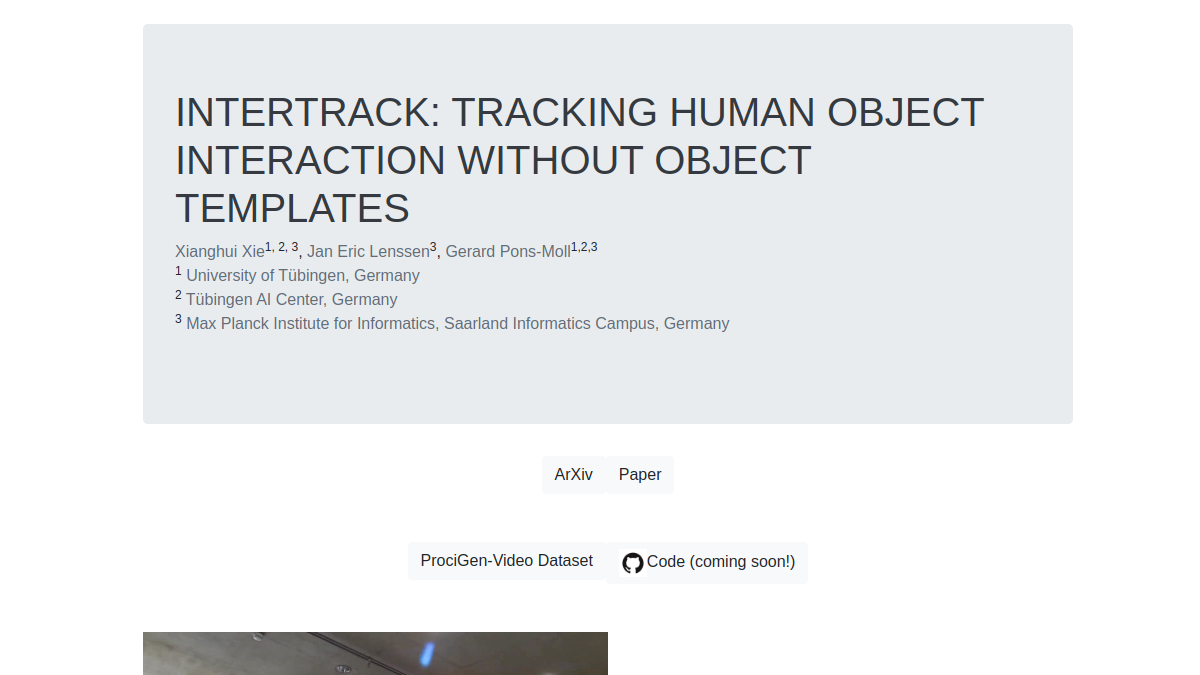
virtualhumans.mpi-inf.mpg.de
InterTrack是马克斯·普朗克信息学研究所发布的人体与物体交互4D跟踪技术项目站点,核心面向计算机视觉、三维重建领域的研究人员与开发者,提供单目RGB视频下的人体、物体联合跟踪解决方案。核心功能包括无需实体对象模板的泛化跟踪,支持遮挡场景下的交互行为连续捕获,以及4D姿态与形状的分步优化输出。站点可满足学术研究验证、交互行为分析、动效制作素材采集等场景的使用需求,帮助用户降低多视角采集、预扫描对象模板的硬件与流程成本。
ziyc.github.io
OmniRe是一款面向动态城市场景高保真重建的技术展示与验证平台,核心面向计算机视觉、自动驾驶、三维重建领域的研究者与开发者。平台核心功能包括动态神经场景图构建、多主体行为模拟、Waymo数据集基准对比,支持用户上传设备日志数据完成城市场景重建,也可直接查看公开数据集的重建效果演示。目标用户覆盖高校计算机相关专业研究者、自动驾驶算法开发人员、三维场景建模工程师、智能交通系统研发人员等,可用于学术研究对比、自动驾驶仿真场景搭建、城市数字孪生基础建模、动态场景算法性能验证等场景。
mega-sam.github.io
MegaSaM是一个面向动态场景单目视频处理的视觉SLAM技术系统,核心定位为从单目视频中快速稳健估计相机参数与深度图。其核心功能包括动态场景相机姿态估计、高精度深度图生成、不受限相机路径适配。目标用户覆盖计算机视觉研究人员、自动驾驶算法开发者、三维重建从业者、影视特效制作人员、AR/VR技术开发者等群体,可应用于动态街景三维重建、移动设备空间定位、动态场景虚实融合、影视镜头三维信息提取、机器人环境感知等多个场景,解决传统SLAM技术仅适用于静态场景、对相机路径限制较多的问题。
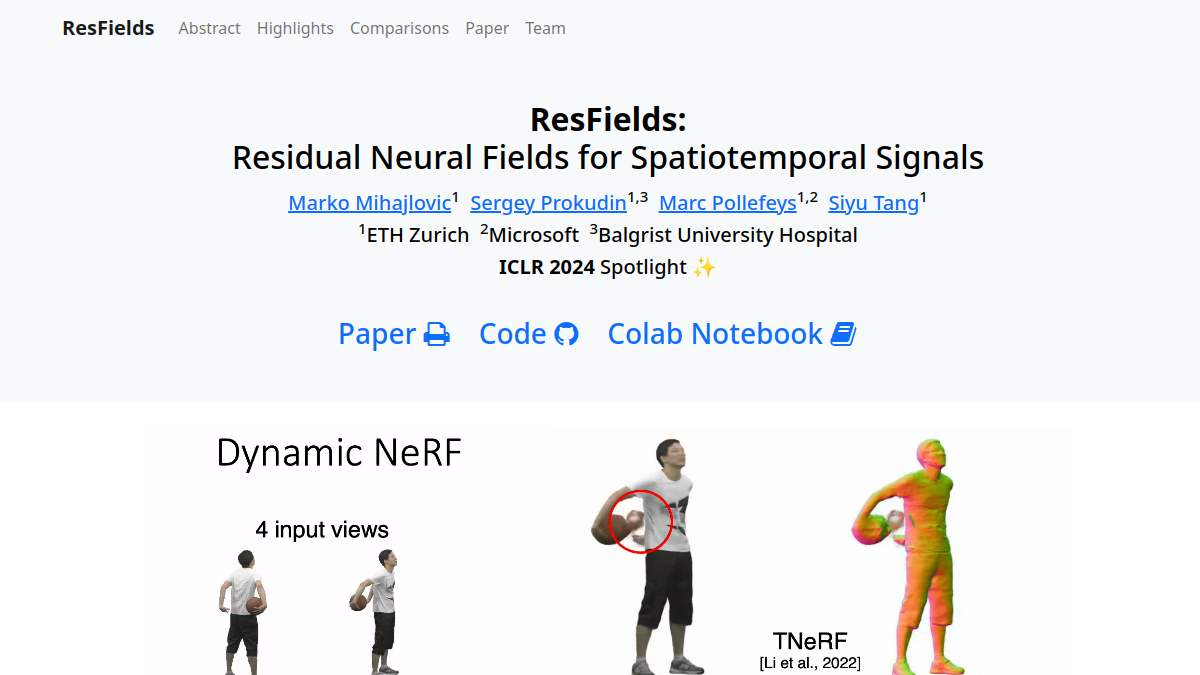

markomih.github.io
ResFields是专注于复杂时空信号表示的深度学习技术官网,核心为引入时变权重的多层感知机残差建模方案。支持将残差参数模块无缝集成到现有神经辐射场、动态三维重建等技术框架中,可实现2D视频逼近精度提升、动态形状建模效果优化、动态NeRF重建质量增强三类核心功能。目标用户覆盖计算机视觉领域科研人员、三维内容开发工程师、视频处理算法研究员、深度学习算法开发者等群体,可应用于动态场景三维重建、影视级动态内容生成、动态物体高精度建模、长时序视频压缩编码等多种场景。