相机姿态估计
1 个收录工具1 个分类7 个关联标签编辑实测收录
1 个结果
mega-sam.github.io
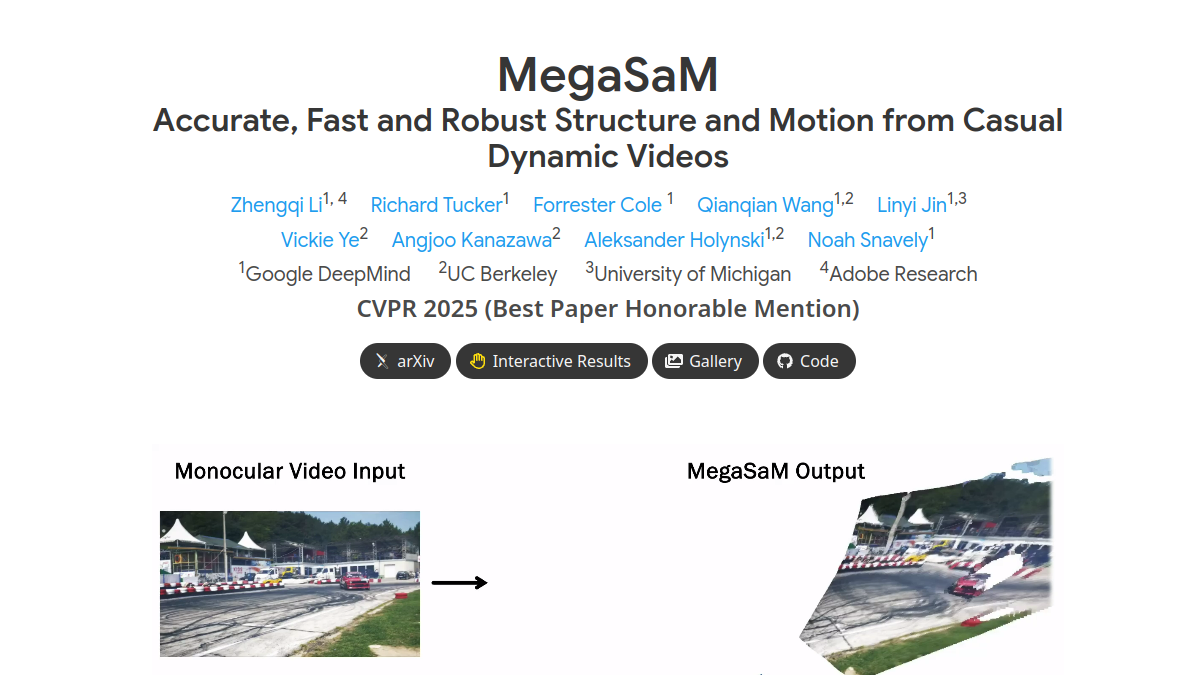
MegaSaM是一个面向动态场景单目视频处理的视觉SLAM技术系统,核心定位为从单目视频中快速稳健估计相机参数与深度图。其核心功能包括动态场景相机姿态估计、高精度深度图生成、不受限相机路径适配。目标用户覆盖计算机视觉研究人员、自动驾驶算法开发者、三维重建从业者、影视特效制作人员、AR/VR技术开发者等群体,可应用于动态街景三维重建、移动设备空间定位、动态场景虚实融合、影视镜头三维信息提取、机器人环境感知等多个场景,解决传统SLAM技术仅适用于静态场景、对相机路径限制较多的问题。
视觉SLAM动态场景重建单目视频处理