开源机器人项目
1 个收录工具1 个分类7 个关联标签编辑实测收录
1 个结果
irvlutd.github.io
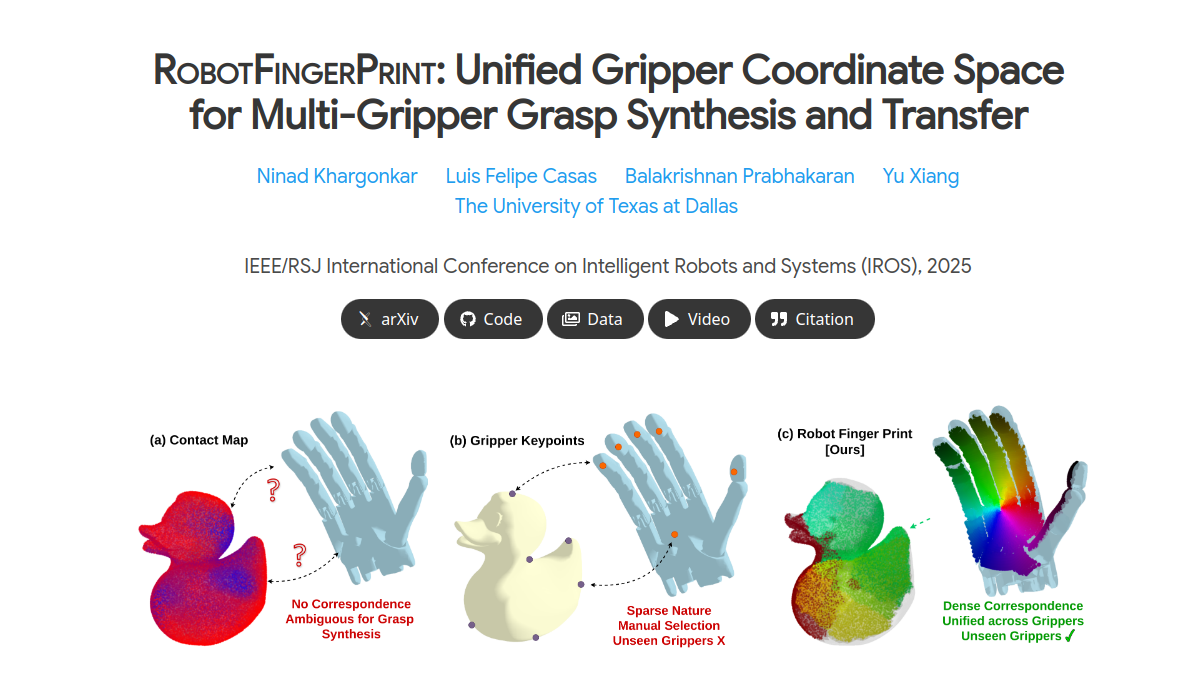
RobotFingerPrint是面向机器人抓取研究领域的技术项目站点,核心展示适用于多类型机械手抓取合成的统一坐标空间表示方法。站点提供完整的技术原理说明、相关论文成果查阅、代码实现资源下载、实验数据可视化展示四大核心模块,目标用户包含机器人学研究人员、机械工程方向硕博生、工业机器人研发工程师、机器人抓取算法开发人员。可用于学术研究参考、抓取算法开发、机械手性能测试、工业抓取方案设计等多个场景,为跨机械手类型的抓取合成任务提供标准化的技术支撑。
机器人抓取机械手坐标抓取合成