

OmniRe
OmniRe是一款面向动态城市场景高保真重建的技术展示与验证平台,核心面向计算机视觉、自动驾驶、三维重建领域的研究者与开发者。平台核心功能包括动态神经场景图构建、多主体行为模拟、Waymo数据集基准对比,支持用户上传设备日志数据完成城市场景重建,也可直接查看公开数据集的重建效果演示。目标用户覆盖高校计算机相关专业研究者、自动驾驶算法开发人员、三维场景建模工程师、智能交通系统研发人员等,可用于学术研究对比、自动驾驶仿真场景搭建、城市数字孪生基础建模、动态场景算法性能验证等场景。
- 免费增值,部分功能付费
- 网页
编辑评分3.5 / 5分类排名第 55 / 207 名
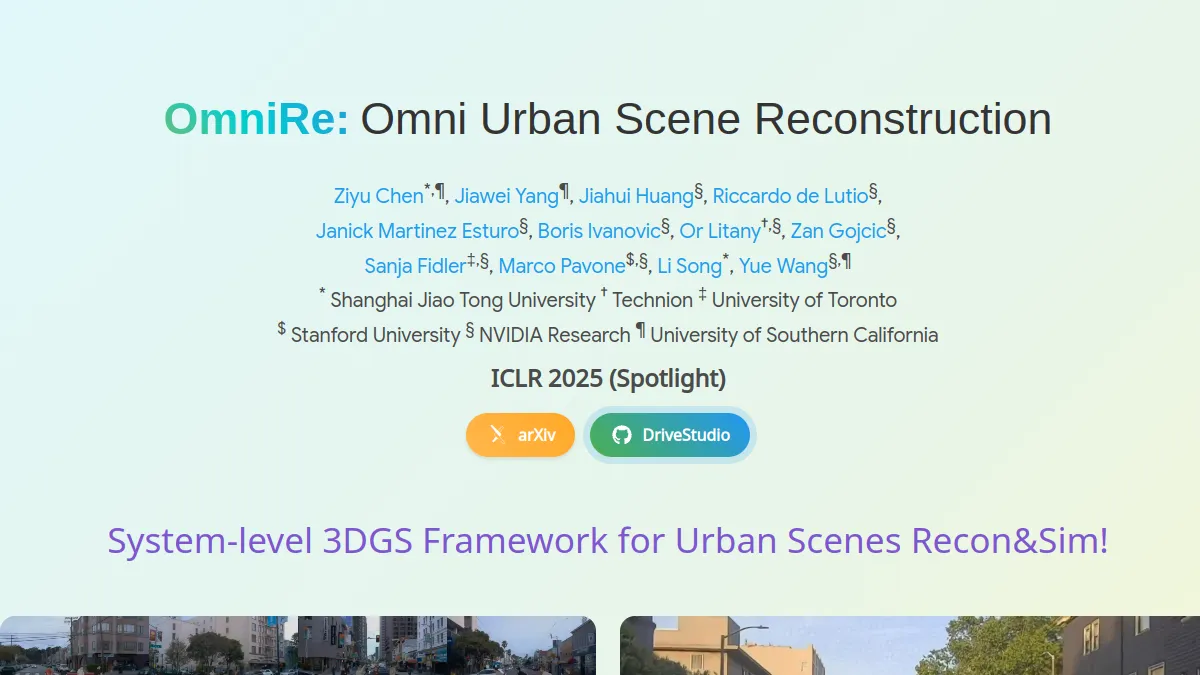
OmniRe 是什么
官网称OmniRe是面向动态城市场景高保真重建的技术展示与验证平台,核心面向计算机视觉、自动驾驶、三维重建领域的研究者与开发者。官方介绍中,平台定位为技术验证载体,而非商业应用工具,核心服务于该领域的专业人群开展场景重建相关的研究与验证工作。
核心能力
OmniRe能构建动态神经场景图,基于多主体行为数据完成城市场景的动态三维重建,该功能依赖输入的多视角图像与设备日志数据,支持对城市场景中移动主体的行为轨迹进行还原。它可对比Waymo公开数据集的重建效果,为用户提供基准参照,帮助研究者验证自身重建算法的性能。该平台仅支持基于图像与设备日志的重建输入,无法处理纯文本或其他非视觉类数据。它支持用户上传自定义设备日志数据完成场景重建,也可直接查看公开数据集的重建效果演示,但暂不支持自定义数据集的批量导入。
- 动态神经场景图构建
- 可基于上传的设备日志数据生成动态城市场景的神经场景图,供研究者直接开展后续验证工作
- 多主体行为模拟
- 支持在已重建的城市场景内,模拟不同交通参与主体的动态运行状态,适配仿真调试需求
- Waymo数据集基准对比
- 内置公开Waymo数据集的重建基准结果,用户可直接将自身重建效果与标准样本做横向对照
- 公开效果演示查看
- 无需上传自有数据,直接浏览平台内置的各类公开城市场景重建完成效果,快速了解平台能力边界
快速上手
- 打开OmniRe官方网页,浏览首页的平台功能说明与公开场景重建演示样例
- 注册平台账号,根据页面指引上传符合格式要求的自有设备日志数据,提交重建申请
- 等待平台完成动态神经场景图生成,进入结果页查看对应的城市场景重建效果
- 调取内置Waymo数据集基准结果,将自有重建成果与标准样本做逐项对比验证
定价
平台面向所有用户开放免费使用权限,免费版支持上传单段时长不超过30秒的设备日志数据,可完成最大范围200米×200米的城市场景重建,支持查看基础重建指标与导出标清模拟视频,适合个人研究者做小规模算法验证使用。针对有大规模场景重建需求的高校研究团队与企业用户,可通过页面的申请入口提交使用申请,审核通过后可获得更高的数据上传限额与更快的任务处理优先级,具体定价根据用户的使用规模与需求定制,适合需要批量处理场景数据的研发团队使用。
定价说明
以上信息整理自官网公示与站内档案核验,当前标注为「免费增值,部分功能付费」;实际价格与免费额度以官网最新公示为准。
适用边界
OmniRe不适合非专业人群,如普通三维建模爱好者,其核心功能针对特定研究领域设计,缺乏面向非专业用户的操作引导。它暂不支持纯视觉数据的独立重建输入,必须搭配设备日志数据才能完成重建,无法单独处理图像序列。平台的公开数据集演示仅提供效果展示,不支持用户对演示内容进行二次编辑,难以满足个性化研究的定制化需求。
适合谁用
- 高校计算机视觉方向研究者,开展动态场景重建相关学术实验
- 自动驾驶算法开发人员,验证城市场景下的算法适配效果
- 三维场景建模工程师,调试交通类数字孪生场景的还原精度
- 智能交通系统研发人员,模拟多主体交通运行的实际状态
优缺点
- 做得好的地方
- 内置Waymo数据集基准样本,省去用户自行整理标准对照数据的步骤
- 支持直接上传设备日志,快速生成对应的动态城市场景重建结果
- 面向专业研究者设计,功能贴合学术与自动驾驶开发的验证需求
- 注意点
- 仅适配动态城市场景,不支持自然、室内等其他类型场景的重建
- 操作有专业门槛,无相关领域知识的普通用户很难独立完成使用
- 无中文界面,所有操作指引与功能说明均为英文展示
常见问题
没有相关研究背景能快速上手吗
该平台的功能设计面向专业领域从业者,操作流程涉及数据集格式适配、重建参数调整,无相关领域知识很难独立完成操作,建议先熟悉三维重建基础概念再使用,相关指引可查看平台帮助中心。
平台的具体收费规则是什么
该平台为免费增值模式,基础的公开演示查看、小体量数据重建功能可免费使用,高阶的批量重建、专属算力调度等增值服务的费用以官网公示为准,可前往定价详情页查看对应权益说明。
上传的自有设备数据会被泄露吗
平台对用户上传的私有设备日志数据做加密存储处理,不会未经授权用于其他公开演示场景,具体的隐私保护规则可查阅官网隐私政策页面,建议上传敏感数据前先做好本地脱敏处理。
能用来做非城市类的场景重建吗
该平台的核心适配场景为动态城市场景,针对非城市的自然场景、室内场景的重建适配度较低,无法输出符合要求的高保真结果,这类需求建议选择对应通用三维重建工具。
使用场景
高校计算机视觉专业的研究者,在开展动态场景重建的算法验证研究时,可通过OmniRe对比Waymo数据集的重建效果,快速获取基准参照数据,支撑自身算法的性能评估。自动驾驶领域的开发者,在测试城市场景的动态主体行为模拟逻辑时,可上传实际采集的设备日志数据,通过平台生成的重建结果直观验证模拟效果。三维重建方向的学生,可借助平台的公开数据集演示,学习动态场景重建的技术实现逻辑,产出可视化的场景重建演示内容用于课程作业。
编辑点评
OmniRe的优势在于聚焦专业领域的动态城市场景重建验证,提供基准对比与自定义数据重建功能,能为计算机视觉、自动驾驶方向的研究者提供直观的技术验证载体。其短板在于仅支持web端使用,无本地部署选项,且对非专业用户的友好度较低,功能边界严格限定于研究场景。内容基于官方公开材料整理,功能与价格以官网为准。
相关工具
腾讯混元3D
腾讯混元3D是腾讯推出的AI 3D内容生成平台,核心定位为降低3D内容创作的技术门槛。平台支持文本生成3D模型、图像生成3D模型、3D模型精细编辑三大核心功能,面向3D设计师、游戏
SketchUp
SketchUp是一款面向多领域的3D建模工具,核心定位为轻量化、易上手的三维设计平台。核心功能包含直观的推拉式建模工具,用户仅需通过简单的点击拖拽即可完成基础几何体到复杂空间结构

书生·天际LandMark
书生·天际LandMark是基于NeRF技术打造的实景三维大模型服务平台,核心定位是为城市级三维场景构建与应用提供技术支撑。平台支持100平方公里范围的4K高清实景三维模型训练,可
Tripo3D
Tripo3D是专注于AI驱动3D内容创作的在线平台,核心定位是降低3D模型制作的技术门槛,为内容创作者提供高效的3D资产生成解决方案。平台核心功能包括文本生成3D模型、单图转3D
Meshy
Meshy是一款聚焦3D内容生产领域的AI工具平台,核心为用户提供智能3D模型生成、智能纹理生成、多格式导出三大核心能力,支持文字 prompt 驱动生成、2D图片转3D两类生产路
Stable Zero123
Stable Zero123是Stability AI推出的视图条件3D生成模型官方介绍页面,核心定位为面向研究与非商业场景的3D生成技术落地载体。核心功能包括技术原理详解、开源获

Imagine 3D
Imagine 3D是Luma AI推出的AI驱动文字生成3D模型工具,核心定位是降低3D内容创作门槛,无需专业建模基础即可生成三维资产。核心功能包括文本prompt生成3D模型、
捏Ta
捏Ta是专注于AI虚拟形象创作的在线平台,核心定位为低门槛3D虚拟角色生成工具。平台支持文本生成虚拟形象、自定义调整外观参数、一键导出多格式模型三大核心功能,面向虚拟主播、游戏开发
3D AI Studio
3D AI Studio是基于人工智能技术的在线3D内容生成平台,核心定位是为用户提供低门槛的3D模型创建服务。平台支持文本生成3D模型、2D图像转3D模型、自动生成物理级真实纹理
Hyper3D
Hyper3D是基于人工智能技术的3D模型与资产生成平台,面向不同领域的创作人员提供AI驱动的3D内容制作工具。平台支持文本生成3D模型、图像转3D、模型后期编辑、资产生成导出等功

TRELLIS
TRELLIS是一款基于统一结构化潜在表示与修正流变换器架构的原生3D生成模型服务平台,核心面向3D内容创作相关从业者与研究人员,提供多条件驱动的3D资产生成、多格式导出、局部编辑
Skybox AI
Skybox AI是Blockade Labs开发的AI全景内容生成工具,核心定位为360°全景图像创作平台。核心功能包括文本生成全景图、上传图转全景、多风格效果调整,支持导出多种
数据与说明
本档案由 Toolifai 编辑部整理并持续核验,功能与定价信息以 ziyc.github.io 官网公示为准;发现资料过期或有误,欢迎通过纠错通道反馈。
- 官网 ziyc.github.io
- 编辑标准与核验方法收录 2026-06-14
- 收录证明核验记录与可嵌入的收录徽章
- 开发者认领OmniRe 官方团队可认领并维护本页
- 资料纠错纠错后通常 1-2 个工作日内核验更新
大家对 OmniRe 的点评
加载中…
近 7 日新增点评 0 条 · 浏览量 5