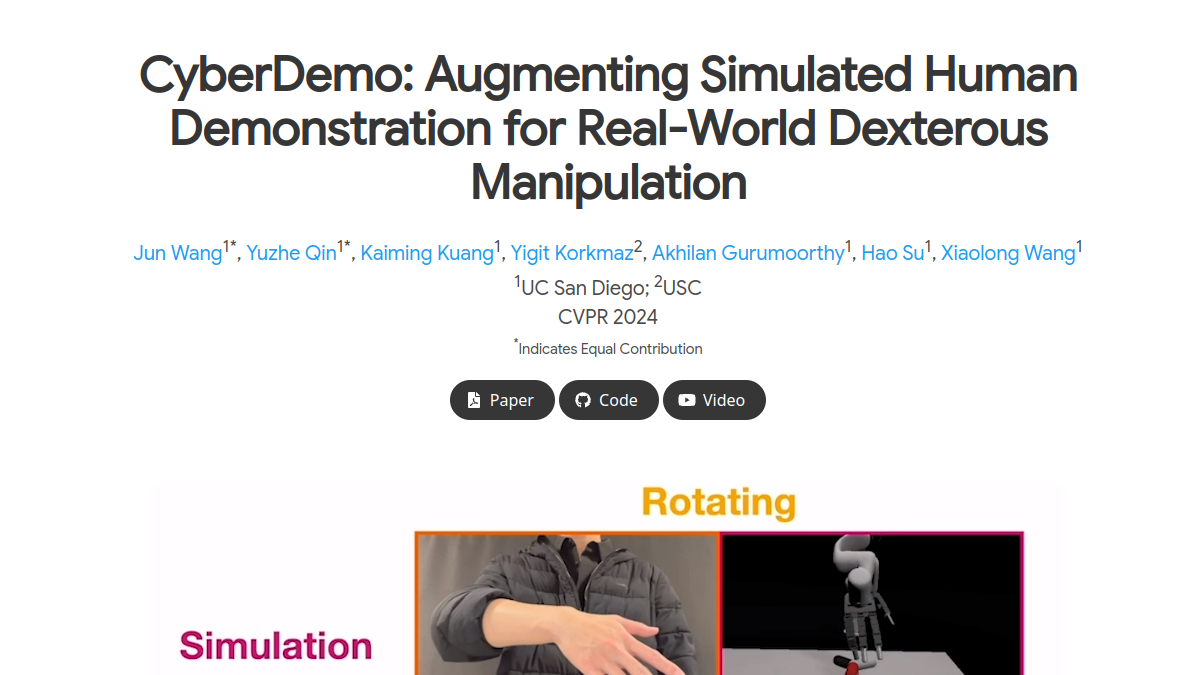
CyberDemo 是聚焦机器人灵巧操作模拟的开源技术项目,核心定位是通过还原人类演示行为,搭建机器人操作能力的训练与验证框架。项目核心功能包含人类操作行为捕捉与数据标注、高还原度物理模拟环境搭建、机器人操作策略迁移验证三类服务。面向机器人研发工程师、机器学习算法研究员、高校机器人方向师生等群体,可应用于工业机器人操作算法训练、服务机器人日常交互场景测试、机器人灵巧手抓取策略研发等场景,为机器人在复杂现实环境中的操作能力优化提供数据与环境支撑。
- 运营状态
- 正常运营
- 地址
- cyber-demo.github.io
- 定价模式
- CyberDemo 为完全开源项目,所有
- 是否开源
- 闭源
- 适合人群
- 机器人研发工程师、机器学习研究员、高校自动化专业学生、机器人实验室科研人员
- 收录时间
- 2026/6/14
- 访问量
- 0 次
编辑点评
这是一个专注于机器人灵巧操作领域的开源技术项目,不同于通用的机器人仿真平台,它的核心特色是围绕“人类演示”这一核心逻辑搭建整个技术框架,填补了从人类操作经验到机器人可执行策略之间的落地工具缺口。项目既提供了从数据采集、环境搭建到训练验证的全流程工具,也开放了大量经过标注的真实人类操作数据集,对于缺乏动作捕捉硬件资源的研发团队而言,可以直接使用现有数据快速启动研发工作。其内置的虚实迁移评估模块,也解决了很多机器人研发团队普遍遇到的“模拟环境表现好、现实场景效果差”的痛点,能够有效降低算法在真实环境中测试的风险和成本。项目所有代码完全开源,支持用户根据自身需求二次修改,还配套了完整的入门教程和社区交流渠道,即使是刚接触机器人操作研发的从业者,也能按照指引逐步完成从环境配置到策略训练的全流程操作,是机器人灵巧操作研发领域的实用工具平台。
核心功能
使用指南
- 1
访问 CyberDemo 官方网站,查看项目文档与快速入门指南,确认自身研发需求与平台功能的匹配度,下载对应版本的项目安装包与依赖工具。
- 2
根据文档指引完成本地环境配置,配置过程中可参考平台提供的常见配置问题排查说明,完成后运行测试脚本验证环境是否正常运行。
- 3
若需要使用自有数据,可通过平台的行为采集模块上传动作捕捉数据或操作视频,系统自动完成结构化标注,也可直接使用平台内置的开源数据集开展训练。
- 4
按照研发需求自定义模拟环境参数,导入机器人硬件参数与待训练的操作策略模型,在模拟环境中启动训练与迭代,可随时查看训练过程的可视化数据。
- 5
训练完成后使用策略迁移验证模块完成虚实适配,借助评估体系生成效果报告,根据报告调整算法参数,也可将成果导出应用到实际机器人测试场景中。
优势与不足
优点4 项
"全流程工具链覆盖,支持从人类行为数据采集、模拟环境搭建到策略训练、迁移验证的完整研发流程,无需搭配多个第三方工具"
"内置多场景开源标注数据集,涵盖日常操作、工业装配等多个领域的人类操作数据,可直接用于模型训练,降低数据采集成本"
"支持多类型机器人硬件适配,提供通用的配置模板,用户导入硬件参数即可快速完成适配,无需大量修改框架代码"
"项目完全开源,所有核心代码开放可修改,用户可根据自身研发需求自定义功能模块,适配特殊场景的研发需求"
不足3 项
"没有图形化操作界面,所有操作均需通过代码命令行完成,对非技术背景的使用者友好度较低"
"默认内置的场景模型数量有限,若需要针对特殊工业场景做训练,需要用户自行建模上传,准备成本较高"
"社区生态仍在发展中,相关中文教程和问题解决方案较少,遇到小众问题时排查周期较长"
定价说明
CyberDemo 为完全开源项目,所有核心功能均免费提供,无使用时长、功能权限、数据集下载数量的限制,用户可直接从项目仓库下载完整代码与资源自行部署使用。项目不设付费版本,官方可根据企业用户需求提供定制化的技术支持服务,具体价格需根据需求复杂度与服务时长单独沟通。个人研究者、学生群体可直接使用免费开源版本满足研发需求,有落地场景需求的企业可额外采购定制化支持服务提升研发效率。
价格和授权政策可能变化,请以官网最新信息为准
适合人群与场景
- 机器人研发工程师
工业机器人操作算法开发场景
- 机器学习研究员
机器人强化学习策略研究场景
- 高校自动化专业学生
机器人课程实践作业场景
- 机器人实验室科研人员
灵巧手抓取项目研发场景
- 服务机器人厂商
日常交互功能测试场景
- 机器人竞赛参赛者
参赛机器人操作策略调试场景
- AR/VR交互研发人员
虚拟操作行为映射研究场景
常见问题
深度了解
在机器人灵巧操作研发领域,如何将人类的操作经验转化为机器人可执行的策略,一直是行业的核心研究方向,CyberDemo 作为专注该领域的开源项目,为相关从业者提供了完整的技术解决方案。项目围绕人类演示行为的采集、标注、训练、迁移全流程,搭建了标准化的技术框架,用户无需从零搭建训练体系,即可快速开展机器人操作算法的研发工作。CyberDemo 内置的人类操作行为数据集,涵盖日常物品抓取、工具使用、工业装配等多个场景的标注数据,用户可直接下载使用,大幅降低数据采集的成本。其高自由度的物理模拟环境,支持用户自定义物理参数、导入自定义3D模型,快速搭建与真实场景高度匹配的训练空间,减少现实场景测试的试错成本。针对行业普遍存在的模拟到现实的迁移难题,CyberDemo 专门打造了策略迁移验证模块,可自动评估策略在虚实场景中的表现差异,给出参数优化建议,提升算法的落地成功率。同时项目支持多类型主流机器人硬件适配,提供通用配置模板,用户导入机器人运动学参数即可快速完成适配,降低多机型研发的适配成本。作为完全开源的项目,CyberDemo 所有核心代码开放可修改,用户可根据自身研发需求自定义功能模块,适配特殊场景的研发需求,无论是高校的科研项目、实验室的算法研究,还是企业的机器人产品研发,都可以在这个平台上找到对应的功能支撑。
Ready to try
准备好体验 CyberDemo 了吗?
点击下方按钮在新标签页打开官网,开始探索它的全部功能。
相关工具
Figure AI
免费Figure AI是专注于人形机器人研发的科技企业官方网站,核心定位为展示通用型人形机器人Figure 01的技术进展与落地应用。网站核心功能包括:其一,详细披露Figure 01的技术参数、核心能力与迭代动态;其二,展示机器人在制造业、物流仓储、零售等多个场景的实际落地案例;其三,公开团队研发背景与技术成果,同时开放招聘、合作对接入口。目标用户覆盖智能制造从业者、物流仓储运营管理者、AI机器人领域研发人员、相关行业投资者、科技爱好者,以及有自动化改造需求的企业决策者。用户可在网站上了解人形机器人的最新技术进展,查看不同场景下的作业演示视频,对接合作洽谈与人才招聘相关事宜。

ManiSkill
ManiSkill是面向机器人研发领域的开源平台,核心聚焦机器人模拟、规模化机器人数据生成、泛化机器人AI训练三大方向。平台搭载GPU并行模拟引擎,可实现超高速的视觉数据采集与环境仿真,支持用户跳过资产收集与任务设计环节,直接聚焦机器人算法开发。核心服务于机器人学研究者、AI算法工程师、高校相关专业师生等群体,适用于机器人操作策略训练、仿真数据集构建、通用机器人AI模型验证等多种研发场景,可有效缩短泛化机器人策略的训练周期。
1X World Model
免费1X World Model是面向机器人研发领域的世界模拟机器学习平台,核心定位是为机器人系统提供高拟真的环境行为响应模拟能力。平台支持机器人行为响应预测,可模拟不同类型物体交互效果,还能完成机器人策略预评估。主要服务于机器人研发工程师、自动驾驶技术开发人员、AI实验室研究人员、高校机器人相关专业师生等群体,适用于机器人运动策略调试、复杂环境下机器人交互测试、机器人落地前虚拟验证等场景,可降低实体测试的资源消耗,提升研发迭代效率。

Hillbot
免费Hillbot是聚焦具身AI与机器人技术研发的技术平台,核心定位是为各类机器人提供AI大脑和适应性技能解决方案。平台核心功能包括机器人基础模型训练数据集构建、3D场景捕捉与模拟系统搭建、机器人学习算法优化。服务于机器人研发企业、科研机构、AI技术研发团队等群体,可应用于工业机器人技能升级、服务机器人环境适配、特种机器人复杂任务执行等多个场景,助力机器人在非结构化复杂环境中完成多样化作业需求。

We, Robot
We, Robot是特斯拉官方展示自动驾驶与机器人技术布局的专题页面,核心定位为公开特斯拉在智能出行、人形机器人领域的技术路线与长期愿景。核心功能包含自动驾驶技术路线解读、未来智能出行产品矩阵介绍、人形机器人Tesla Bot应用场景展示三类。目标用户覆盖汽车行业从业者、科技领域爱好者、新能源与AI技术研究者、特斯拉潜在用户等群体,适用于用户了解特斯拉前沿技术规划、行业人士分析智能交通发展方向、科技爱好者追踪前沿AI落地应用等多种场景。
元萝卜AI下棋机器人
元萝卜AI下棋机器人是商汤科技旗下的家用智能下棋产品站点,核心定位为面向象棋爱好者的AI辅助学棋与对弈服务平台。站点提供棋力自适应陪练、多模式闯关训练、真实棋盘交互对弈三大核心功能,主要面向少儿象棋学习者、象棋兴趣爱好者、家庭亲子互动群体,可用于日常棋艺提升训练、家庭休闲对弈互动、象棋考级前置模拟练习等多个场景,依托AI视觉识别技术实现实体棋子操作的实时识别与反馈,兼顾学棋效率与视力保护需求。

BabyAlpha A2
paidBabyAlpha A2是蔚蓝智能科技推出的家用智能机器狗产品页面,核心定位为面向家庭的陪伴型智能设备。核心功能包括搭载Agent OS系统实现类情绪反馈与自主日程管理,支持陆地影像采集与家庭安全值守,内置儿童互动与启蒙教育模块。目标用户覆盖有孩童的家庭、智能设备爱好者、独居人士等,可用于日常家庭陪伴、儿童启蒙互动、家庭区域安全巡检、独居人士远程看护等多种场景,为家庭提供兼具趣味性与实用性的智能交互体验。

智元灵犀X1开发指南
免费智元灵犀X1开发指南是面向智元灵犀X1开源人形机器人的官方开发文档站点,核心定位是为机器人开发相关从业者、爱好者提供体系化的开发指导资源。站点内包含硬件参数详解、开发环境搭建教程、开源代码调用示例三类核心内容,目标用户覆盖高校科研人员、机器人开发工程师、教育领域的实训指导人员以及个人机器人爱好者,可应用于机器人技术研发、课程实验设计、二次功能开发、硬件扩展适配等多种场景,帮助用户全面掌握灵犀X1机器人的开发逻辑与实现路径。
你是 CyberDemo 的开发者或团队吗?
认领后可编辑工具信息、获取真实点击数据,并在页面上展示官方认证徽章。
访问第三方工具时,请注意账号、隐私与支付安全
用户评论
0· 0 条