跨硬件部署
1 个收录工具1 个分类7 个关联标签编辑实测收录
1 个结果
umi-gripper.github.io
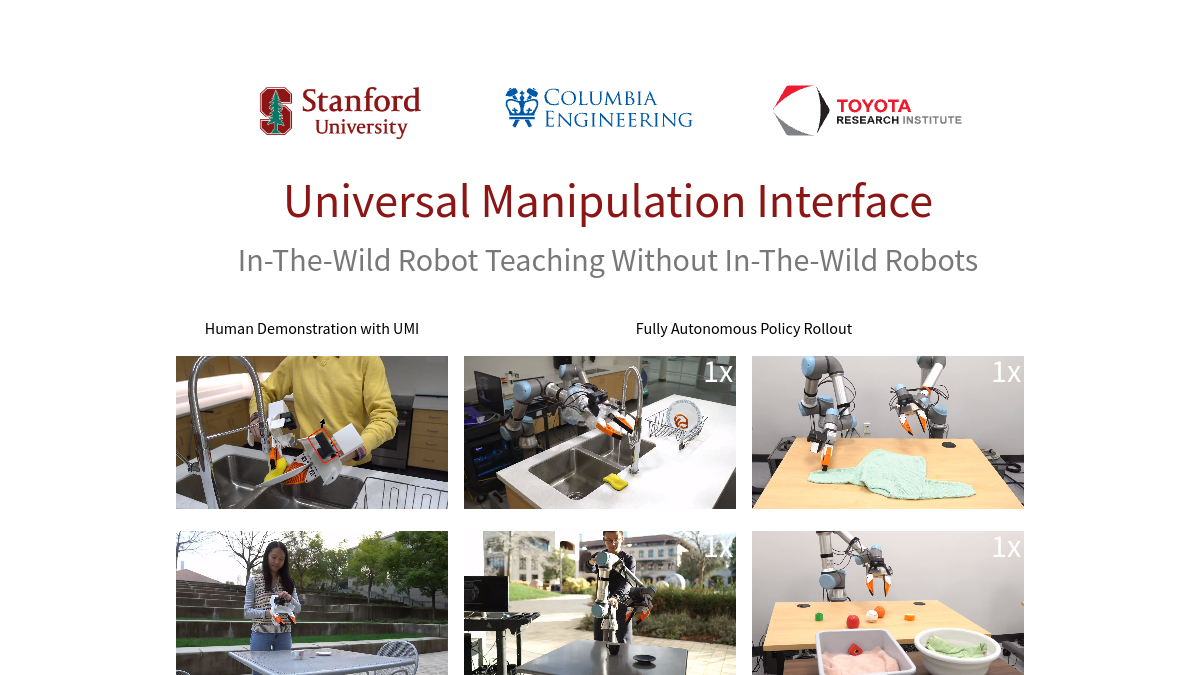
Universal Manipulation Interface(简称UMI)是面向机器人操作领域的数据收集与策略学习框架,核心定位是降低机器人技能从人类演示到实际部署的迁移门槛。核心功能包括手持夹具式人类操作数据采集、硬件无关的机器人策略学习、零次调整的跨场景技能泛化。目标用户覆盖机器人研发人员、高校自动化领域研究者、工业机器人方案开发者、科研机构机器人实验室人员等。使用场景涵盖工业流水线机器人操作技能训练、家用服务机器人复杂动作开发、双臂机器人动态任务学习、特殊场景机器人操作策略验证等多个领域,可帮助开发者快速将人类的操作经验转化为可落地的机器人执行策略。
机器人学习数据采集策略训练