

GaussianCity
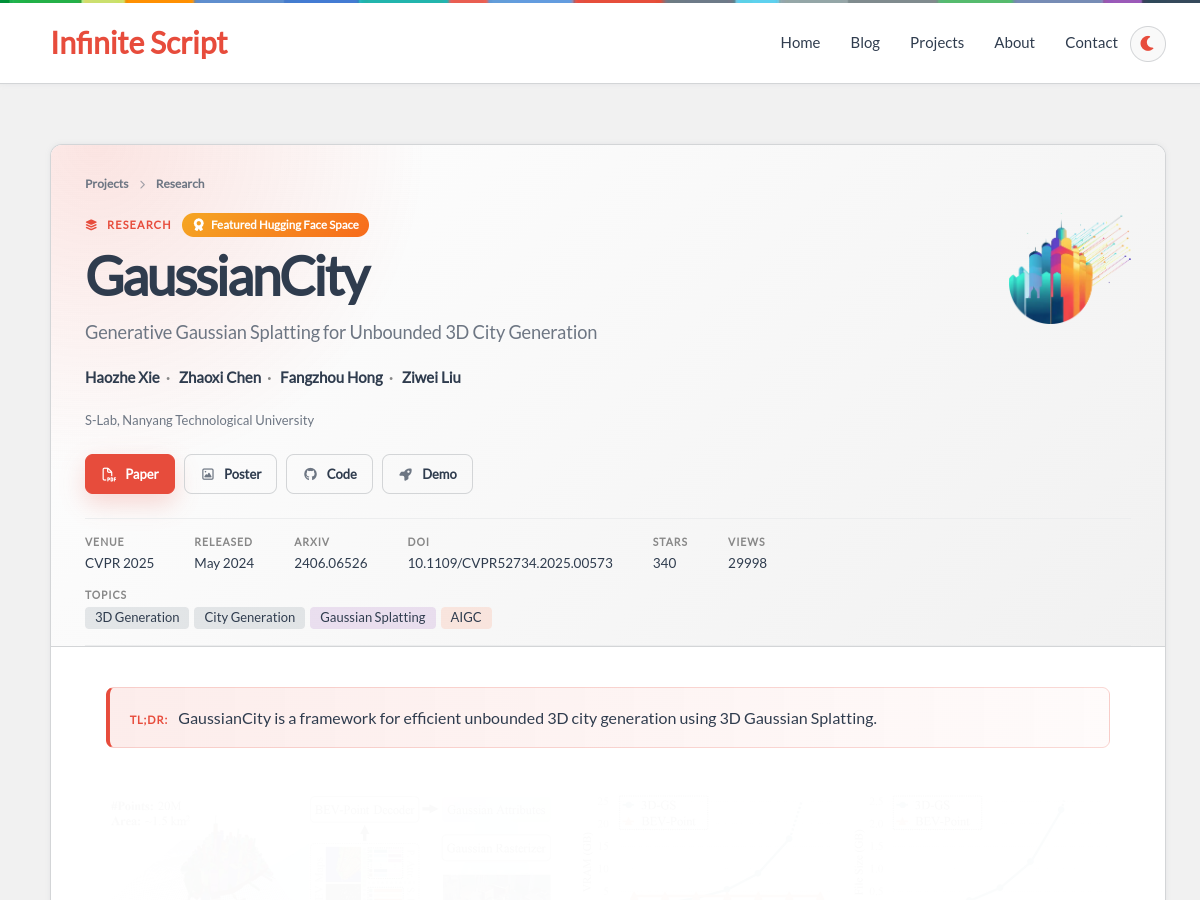
GaussianCity是由南洋理工大学S-Lab团队开发的3D城市场景生成框架,基于3D高斯绘制技术打造,核心定位是解决大规模3D城市生成中的内存与计算效率问题。框架内置紧凑3D场景表示模块,可降低城市场景存储占用;搭载空间感知高斯属性解码器,能够实现单步前向传递生成无边界3D城市;配套完整开源代码与预训练模型,支持用户快速自定义场景开发。面向计算机视觉研究人员、3D内容开发者、自动驾驶仿真工程师等群体,可应用于城市规划可视化、自动驾驶训练场景搭建、元宇宙城市内容创作、游戏开放世界构建等多个场景。

Ouroboros3D
Ouroboros3D是面向3D内容创作领域的统一3D生成开源框架,核心是将基于扩散的多视图图像生成与3D重建能力集成到递归扩散流程中,通过自条件机制实现两个模块的联合训练适配。其核心功能包括多视图图像递归生成、3D模型实时重建、几何一致性校验、推理过程可视化、自定义训练参数配置。目标用户覆盖3D算法研究人员、计算机图形学开发者、3D内容创作从业者、高校相关专业师生、AI生成内容技术爱好者。可应用于3D内容批量创作、数字孪生模型构建、游戏素材快速生成、学术研究算法验证、元宇宙场景搭建等多个场景,帮助用户降低3D内容生成的技术门槛,提升3D模型生成的几何稳定性。