

GaussianCube
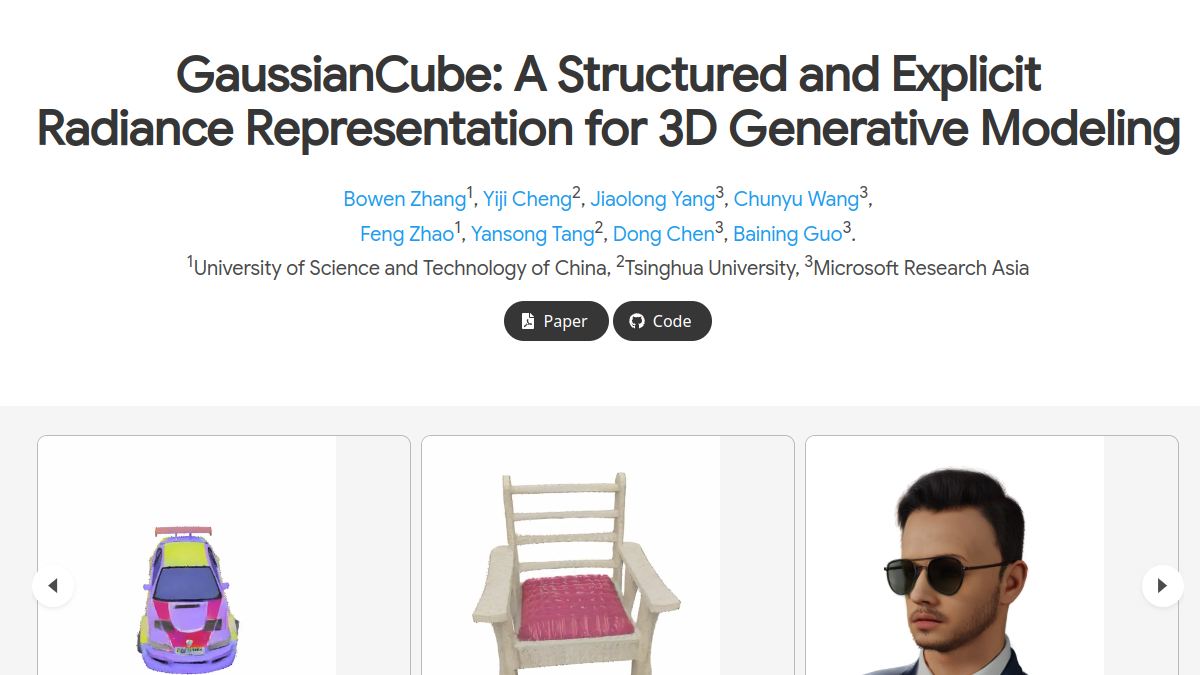
GaussianCube是一个专注于3D辐射表示技术的学术项目网站,核心定位是展示结构化显式3D辐射表示的相关研究成果与应用资源。核心功能包括提供结构化高斯表示技术的完整技术文档、开源算法代码包下载、3D重建与生成效果演示案例、相关研究论文与实验数据下载、开发者使用教程与常见问题解答。目标用户覆盖计算机视觉领域研究人员、3D内容开发工程师、图形学方向高校师生、元宇宙内容创作者、3D建模从业者。适用场景包括3D内容生成模型研发、高精度3D场景重建、游戏与影视3D资产制作、AR/VR场景内容构建、3D测量与数字孪生建模等多个领域,帮助相关从业者降低3D生成建模的开发门槛,提升3D内容的制作效率与呈现质量。

GaussianCity
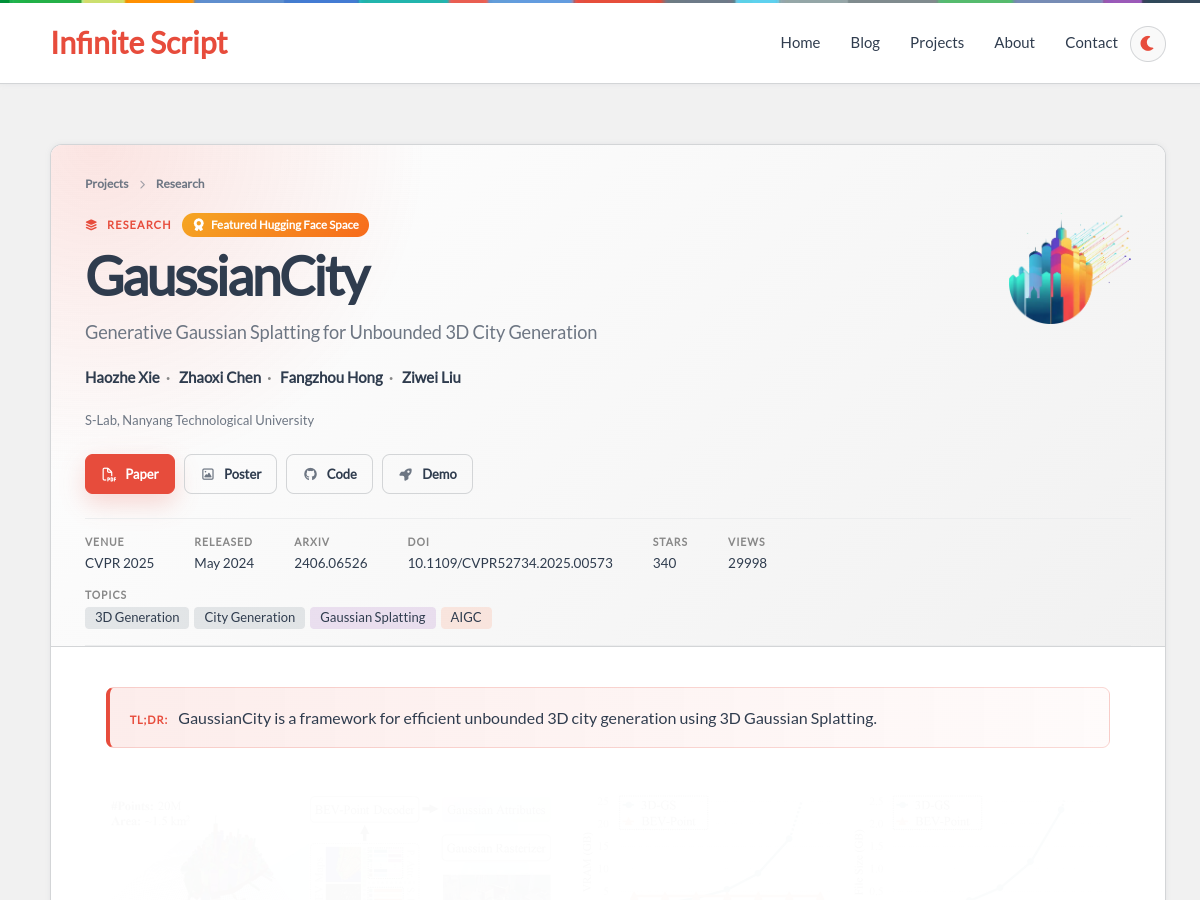
GaussianCity是由南洋理工大学S-Lab团队开发的3D城市场景生成框架,基于3D高斯绘制技术打造,核心定位是解决大规模3D城市生成中的内存与计算效率问题。框架内置紧凑3D场景表示模块,可降低城市场景存储占用;搭载空间感知高斯属性解码器,能够实现单步前向传递生成无边界3D城市;配套完整开源代码与预训练模型,支持用户快速自定义场景开发。面向计算机视觉研究人员、3D内容开发者、自动驾驶仿真工程师等群体,可应用于城市规划可视化、自动驾驶训练场景搭建、元宇宙城市内容创作、游戏开放世界构建等多个场景。

Ouroboros3D
Ouroboros3D是面向3D内容创作领域的统一3D生成开源框架,核心是将基于扩散的多视图图像生成与3D重建能力集成到递归扩散流程中,通过自条件机制实现两个模块的联合训练适配。其核心功能包括多视图图像递归生成、3D模型实时重建、几何一致性校验、推理过程可视化、自定义训练参数配置。目标用户覆盖3D算法研究人员、计算机图形学开发者、3D内容创作从业者、高校相关专业师生、AI生成内容技术爱好者。可应用于3D内容批量创作、数字孪生模型构建、游戏素材快速生成、学术研究算法验证、元宇宙场景搭建等多个场景,帮助用户降低3D内容生成的技术门槛,提升3D模型生成的几何稳定性。